Berkeley-Forscher skizzieren agentischen Ansatz für die Roboterprogrammierung
Forscher der UC Berkeley haben einen Robotikansatz vorgestellt, bei dem Teams aus KI-Agenten Programme zur Robotersteuerung in Simulationen erstellen, testen und weiterentwickeln. Sie nennen die Methode „agentische Robotik“ und erklären, dass sie den Daten- und Entwicklungsaufwand für die Roboterentwicklung verringern könnte.
- Forscher der UC Berkeley nennen die Methode agentische Robotik.
- KI-Agenten erstellen, simulieren und verbessern Programme zur Robotersteuerung.
- Das Team veröffentlicht Open-Source-Code und einen industriellen Benchmark.
- Ambi Robotics meldete mehr als 15.000 zusätzliche Pakete pro Roboter und Jahr.
- Die Änderung wurde bei 30 % der US-Flotte von Ambi Robotics eingeführt.
Ein anderer Weg zur Robotersteuerung
Ken Goldberg, Robotiker und Ingenieurprofessor an der UC Berkeley, entwickelte den Ansatz gemeinsam mit Spencer Huang, dem Leiter der Robotertechnik bei NVIDIA, und einem Forscherteam. Goldberg stellt die Methode und die Ergebnisse monatelanger Tests diese Woche auf der Conference on Robot Learning vor.
Die traditionelle modellbasierte Robotik setzt umfangreiche Entwicklungsarbeit voraus, um zu programmieren, wie Roboter Objekte wahrnehmen, Bewegungen planen und ihre Aktionen steuern. Modellfreie Robotik trainiert Roboter darauf, Verhaltensweisen aus Demonstrationen zu lernen, benötigt dafür aber enorme Datenmengen und viel Zeit. Die Forscher erklären, agentische Robotik verbinde diese beiden Ansätze.
„Statt riesige Datenmengen zu sammeln und jedes Verhalten von Hand abzustimmen, können Teams aus Agenten schnell Roboterprogramme erstellen, testen und weiterentwickeln“, sagte Goldberg. Menschliche Ingenieure können die Programme anschließend zur Feinabstimmung und Überprüfung interpretieren.
Agenten erstellen und testen Programme in Simulationen
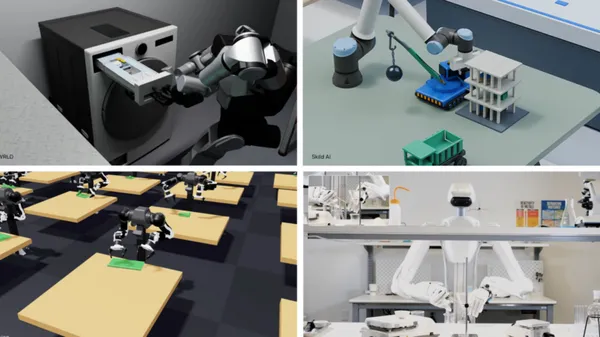
Goldbergs Team organisiert Roboteraufgaben mithilfe eines Frameworks namens Graph-as-Policy in einzelne Fähigkeiten. Dazu gehören etwa das Finden eines Objekts, die Planung eines Greifvorgangs und das kollisionsfreie Bewegen eines Greifers. KI-Agenten verknüpfen diese Fähigkeiten zu einem umfassenderen Roboterprogramm und proben es anschließend mit den Simulationsbibliotheken von NVIDIA Isaac in unterschiedlichen Varianten der Aufgabe.
Die Agenten können Fehler erkennen und das Programm überarbeiten, bevor es eingesetzt wird. Die Forscher veröffentlichen außerdem Open-Source-Code auf Grundlage des offenen Simulations-Frameworks Isaac von NVIDIA sowie einen branchenüblichen Benchmark zur Bewertung von Robotern bei industriellen Aufgaben.
In einem Experiment gaben die Postdoktoranden Eric Kaiyuan Chen und Shuangyu Xie dem Modell Astra von OpenAI Zugriff auf ihre Simulationsschnittstelle und ein kurzes Video, in dem ein Roboter mit einem Schwamm Tinte von einem Metallstab wischt. In weniger als einer Stunde erstellte und optimierte das Tool eine Physiksimulation, die das Video einschließlich der Verformungen des Schwamms reproduzierte. Das daraus entstandene Robotersteuerungsprogramm wurde in der Simulation getestet und funktionierte anschließend auf einem realen Roboter.
Ein Test legte einen Fehler offen: Der Roboter stieß den Metallstab um, weil er dessen Masse nicht zuverlässig ableiten konnte. Das System nutzte ein Video des fehlgeschlagenen Versuchs, um die Simulation zu verbessern, das Steuerungsprogramm zu überarbeiten und einen anderen Ansatz zu testen.
Erste industrielle Nutzung zeigt praktische Vorteile
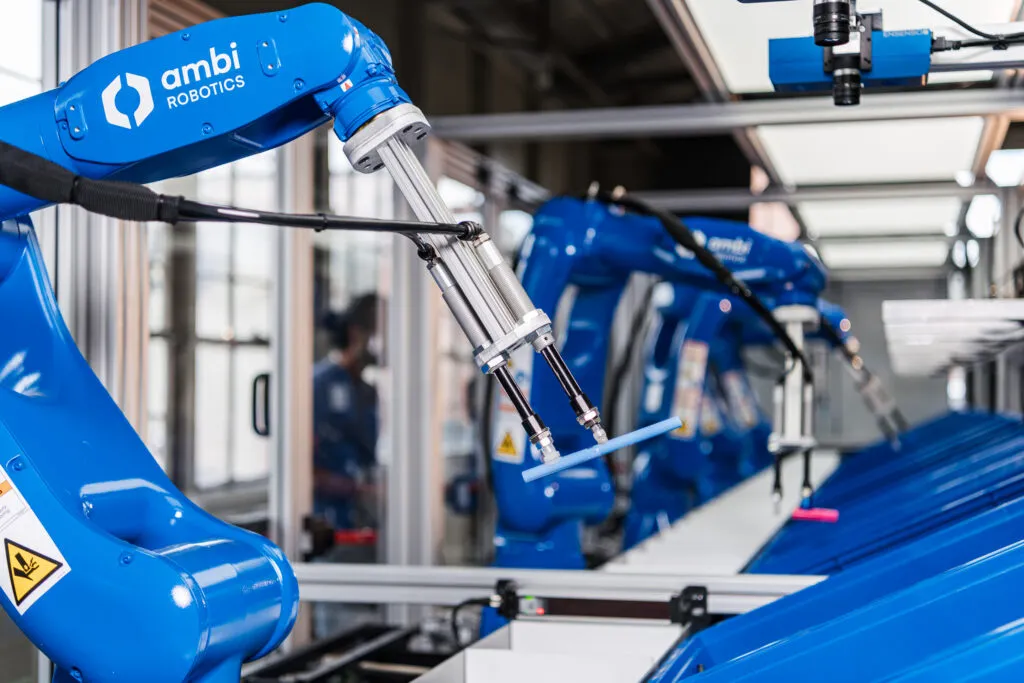
Das in Berkeley ansässige Unternehmen Ambi Robotics setzte die Methoden Anfang dieses Jahres ein, um Daten zur Paketsortierung zu analysieren und Änderungen am Roboterverhalten zu testen. Das Unternehmen meldete eine um mehr als 15.000 Pakete pro Roboter und Jahr erhöhte Kapazität. Die Änderung wurde bei 30 % seiner US-Flotte eingeführt.
Jeff Mahler, Mitgründer und Chief Technology Officer von Ambi Robotics, sagte, der Ansatz habe Produktionsdaten in Aktualisierungen des Roboterverhaltens umgewandelt und dabei die Kontrolle bei den Ingenieuren belassen.
Goldberg erklärte, die Auswirkungen seien für industrielle Umgebungen bereits vielversprechend, da dort Aufgaben wiederholt und in großem Maßstab ausgeführt würden. Er erwartet nicht, dass Haushaltsassistenten schon bald Wäsche zusammenlegen, sagte aber, die Fähigkeit, Teile einer Aufgabe selbstständig zu verbessern, sei ein großer Fortschritt. Das erklärte Ziel der Forscher ist es, die Roboterprogrammierung schneller und anpassungsfähiger zu machen und zugleich die für zuverlässige industrielle Systeme erforderliche Struktur zu bewahren.
UC Berkeley: Recent advances in AI are creating a ‘paradigm shift’ for robotics