Boston Dynamics versieht Atlas mit Rädern, um seine Grenzen zu testen
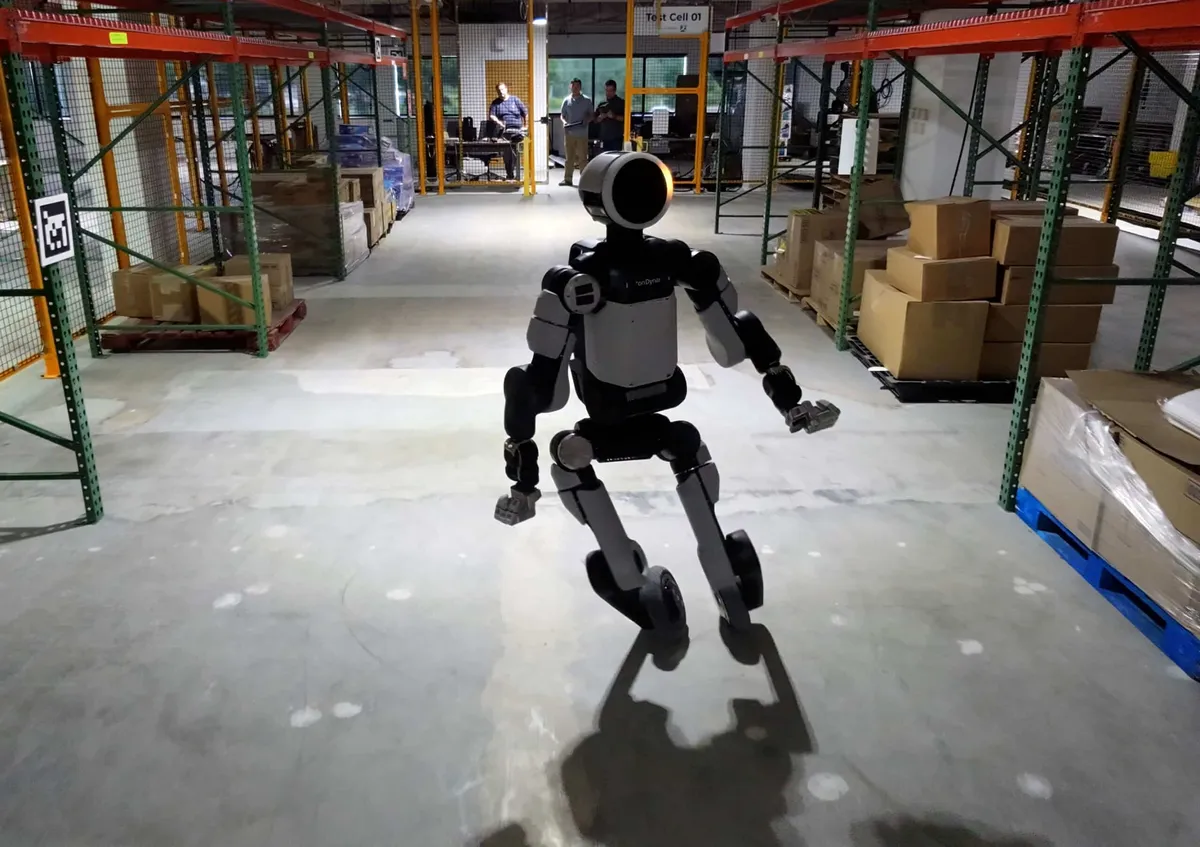
Boston Dynamics hat seinen humanoiden Roboter Atlas mit Rädern ausgestattet, um unter anspruchsvollen Bedingungen das Zusammenspiel klassischer Motorsteuerungen und des ganzheitlichen Reinforcement Learnings zu testen. Nach Angaben des Unternehmens dient der Atlas mit Rädern als Forschungsplattform und ist kein Produkt.
- Boston Dynamics ersetzte die Füße von Atlas zu Testzwecken durch Räder.
- Der Atlas mit Rädern ist eine Forschungsplattform und kein Produkt.
- Das Projekt verband Motorsteuerung mit ganzheitlichem Reinforcement Learning.
- Atlas erlernte seitliche Sprints auf Rädern und führte einen 360-Grad-Sprung aus.
- Die Erkenntnisse werden auf die Standardkonfiguration von Atlas übertragen.
Eine Testplattform mit Rädern für Atlas’ Aktuatoren
Für das Projekt ersetzte Boston Dynamics die Füße von Atlas durch Räder. Dadurch mussten die Motoren kontinuierlich ein hohes Drehmoment und hohe Geschwindigkeit liefern, während sie eine reale Last trugen. Nach Angaben von Boston Dynamics brachte jeder Start, jede Kurve und jeder Stopp die Aktuatoren über ihren gesamten Drehmoment-Drehzahl-Bereich.
Für den Umbau war lediglich ein speziell angefertigter Adapter erforderlich, um eine handelsübliche Rollerradfelge an einem vorhandenen Knöchelaktuator zu befestigen. Nach Angaben des Unternehmens war die Nachrüstung ungefähr so aufwendig wie der Wechsel eines Fahrradrads. In der Software wurde jedes Rad als Knöchel modelliert, der sich kontinuierlich drehen konnte. So konnte das Team das bestehende Robotermodell anpassen, statt ein separates System zu entwickeln.
Control Engineer Xiaoyu (Andy) Wu sagte, die Räder seien ein Mittel gewesen, um die Grenzen der Antriebshardware und ihrer Modelle auszuloten. Die Experimente brachten auch Verhaltensweisen wie seitliche Sprints hervor, bei denen Atlas rollte, sich seitwärts bewegte und dabei sprang.
Motorsteuerung und Reinforcement Learning verbinden
Im Mittelpunkt der Arbeit stand die Schnittstelle zwischen dem Aktuatordesign, der Motorsteuerung auf niedriger Ebene und dem ganzheitlichen Reinforcement Learning. Boston Dynamics erklärte, dass ein zu idealisiertes Motormodell in der Simulation einer Policy Verhaltensweisen beibringen könne, die die reale Hardware nicht ausführen kann. Ein Modell, das den physischen Motor genauer abbildet, kann der Policy dagegen helfen, Bewegungen zu erlernen, die auf den Roboter übertragbar sind.
Beim Reinforcement Learning werden Millionen von Simulationen durchgeführt, bevor eine Policy auf der Hardware eingesetzt wird. Für dieses Projekt überprüfte das Team Parameter der Steuerung auf niedriger Ebene in verschiedenen Software-Setups, führte Charakterisierungsexperimente durch und stimmte das simulierte Motormodell anhand von Messungen mit Atlas ab. Außerdem bewertete es, welche Näherungen sicher waren und welche eine Policy möglicherweise ausnutzen könnte.
Das Team passte bestehende Policy-Frameworks an und nahm gezielte Änderungen an der Zusammensetzung der Belohnungen, den Befehlsbereichen und der Haltungskontrolle vor. Nach Angaben von Boston Dynamics entstand ein gleichmäßiges Rollen, während Atlas stabil und leicht zu steuern blieb. Der Roboter übertrug sein Simulationsverhalten außerdem auf die physische Hardware. Das Unternehmen bezeichnete die Übertragung als „im Grunde perfekt“.
Bewegungserfassung und der nächste Forschungsschwerpunkt
Einige Bewegungen von Atlas stammten aus einer Bibliothek mit Daten zur menschlichen Bewegungserfassung. Das Team wählte Clips mit starkem Fußgleiten aus, darunter seitliche Sprints. Ein 360-Grad-Sprung nutzte die aufgezeichnete Sprungbahn eines Menschen und funktionierte laut Boston Dynamics beim ersten Versuch. Trotz seines dynamischen Erscheinungsbilds stufte das Unternehmen die Bewegung als relativ risikoarm ein.
Die Erkenntnisse aus dem Projekt werden auf die Standardkonfiguration von Atlas übertragen. Wus nächster Forschungsschwerpunkt ist der Umgang der Policy mit ausgefallenen Aktuatoren. Dabei geht es auch um die Frage, ob Reinforcement Learning emergente Verhaltensweisen zur Bewältigung solcher Ausfälle hervorbringen kann.
Boston Dynamics zufolge kann die Forschung helfen zu verstehen, wie Roboter auf extreme Umstände reagieren, die sich im Labor nur schwer nachbilden lassen. Durch die Verbindung präziser Aktuatordynamik mit ganzheitlichem Reinforcement Learning will das Unternehmen die Robustheit der Policies verbessern und den Leistungsbereich von Atlas erweitern. Die Version mit Rädern bleibt dabei eine Forschungsplattform und wird kein Produkt.
Boston Dynamics: Atlas On a Roll | Boston Dynamics