EPFL-Forscher: Wie Städte Robotaxis ohne mehr Staus integrieren können
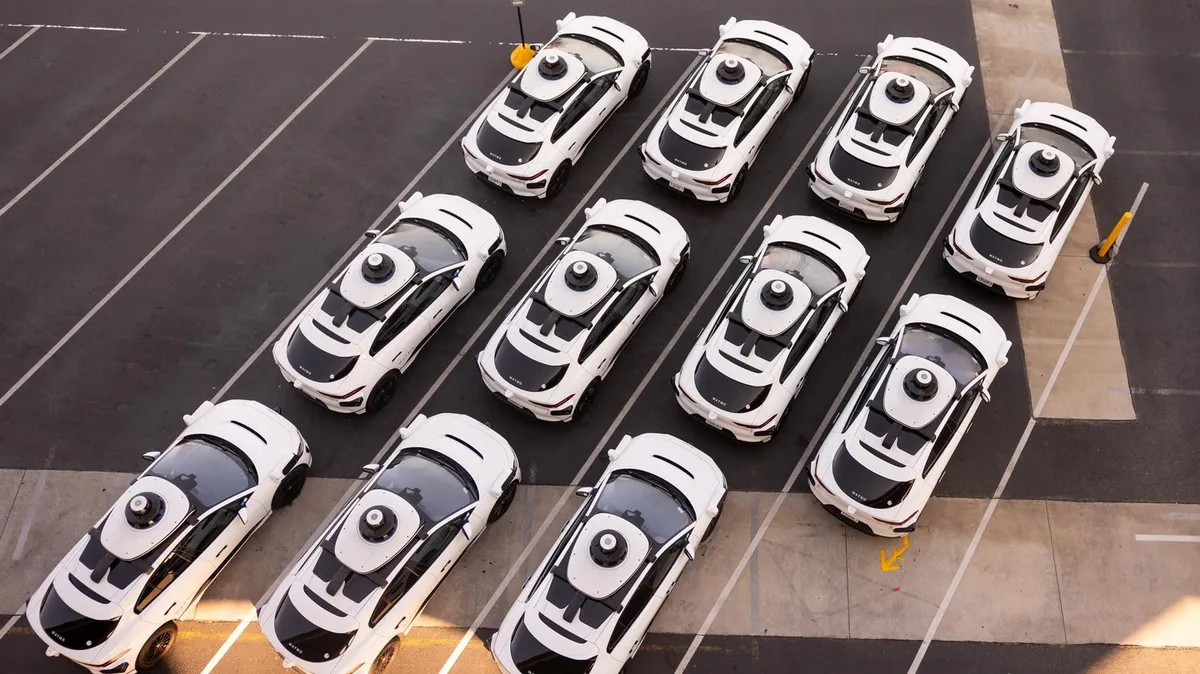
Robotaxis sind technisch machbar, ihre Zukunft hängt jedoch eher von Regulierung, öffentlicher Akzeptanz, Wirtschaftlichkeit und der Einbindung in den öffentlichen Verkehr ab, sagt Kenan Zhang von der EPFL. Ihr Team hat Studien zu KI-Methoden veröffentlicht, mit denen sich große autonome Flotten koordinieren und die Wartepositionen leerer Fahrzeuge steuern lassen.
- Laut Kenan Zhang von der EPFL hängt die Zukunft von Robotaxis von Regulierung, öffentlicher Akzeptanz, Wirtschaftlichkeit und der Einbindung in den öffentlichen Verkehr ab.
- Mit Daten aus Shenzhen trainierte Reinforcement-Learning-Algorithmen verteilen Fahrzeuge nach erwarteter Nachfrage um, damit auch übersehene Viertel versorgt bleiben.
- Zhang schlägt vor, leere fahrerlose Fahrzeuge zu begrenzen, Gebühren für unnötiges Kreisen zu erheben oder eigene Wartezonen einzurichten.
- Das starke Netz des öffentlichen Verkehrs in der Schweiz kann die Nachfrage nach Robotaxis begrenzen, vor allem in den Stadtzentren.
- Die nächste Herausforderung ist der Nachweis, dass die Modelle in realen Städten funktionieren, die komplexer sind als Simulationen.
KI koordiniert Flotten und Parkplätze
Fahrerlose Taxis wandern aus Pilotprojekten in den realen Einsatz. Die Schweiz hat kürzlich im Furttal bei Zürich ihren ersten fahrerlosen Taxidienst gestartet. Die Forschung blickt nun über die technische Machbarkeit hinaus: Wie lassen sich große Flotten autonomer Fahrzeuge in Verkehrssysteme integrieren, und wie könnten sie das Mobilitätsangebot in unterversorgten ländlichen Regionen erweitern?
Kenan Zhang, Professorin am EPFL Laboratory for Human-Oriented Mobility Eco-System (HOMES), untersucht diese Fragen, von der Flottenzuteilung über die Platzierung von Parkplätzen bis zur gesellschaftlichen Akzeptanz. In mehreren Studien, die in Transportation Research erschienen sind, stellen sie und ihr Team Methoden der künstlichen Intelligenz vor, die große Flotten koordinieren und optimieren, wo Fahrzeuge ohne Fahrgäste warten und parken.
Den Ergebnissen zufolge könnten künftige Robotaxi-Netze so koordiniert werden, dass sich Wartezeiten verkürzen, die Fahrzeugauslastung steigt und das Angebot ausgeweitet wird, auch in Gebieten, die bei Bedarfsverkehr traditionell unterversorgt sind.
Vororte erreichen, Leerfahrten vermeiden
Taxifahrer kreisen naturgemäß um stark frequentierte Orte wie Innenstädte, Flughäfen und Bahnhöfe, sodass in Vororten und dünner besiedelten Gebieten weniger Optionen bleiben. Eine Flotte autonomer Fahrzeuge könnte dem entgegenwirken, indem sie die Fahrzeuge gezielt verteilt. Städte müssten womöglich Tausende davon koordinieren, damit dort genügend Wagen bereitstehen, wo Fahrgäste sie brauchen.
Um eine zentral koordinierte Flottensteuerung zu untersuchen, entwickelten Zhang und ihre Kolleginnen und Kollegen Reinforcement-Learning-Algorithmen auf Basis realer Daten aus Shenzhen in China. Statt jedes Fahrzeug eigenständig entscheiden zu lassen, verteilt das System die Fahrzeuge fortlaufend entsprechend der erwarteten Nachfrage im Stadtgebiet um. So lassen sich Servicequalität und Verfügbarkeit auch in Vierteln halten, die herkömmliche Fahrdienstvermittler wie Uber oft übersehen.
Es gibt allerdings eine Kehrseite. „Wenn autonome Fahrzeuge den Bedarf an klassischen Parkplätzen verringern, verbringen sie womöglich auch mehr Zeit damit, auf den Straßen zu kreisen, während sie auf Fahrgäste warten“, sagt Zhang. Sie schlägt Regeln vor, etwa fahrerlose Fahrzeuge ohne Passagiere zu begrenzen, Gebühren für unnötiges Herumfahren zu erheben oder eigene Wartezonen einzurichten.
Ergänzung zum öffentlichen Verkehr
Selbst wenn die Technik bereit ist, hängt ein erfolgreicher Einsatz davon ab, ob autonomer Verkehr nachhaltige Mobilitätssysteme ergänzt, statt sie zu untergraben. Idealerweise wären autonome Fahrzeuge ein Baustein eines umfassenderen Ökosystems und würden die Reichweite des öffentlichen Verkehrs vergrößern, anstatt ihm Fahrgäste abzuwerben.
Die langfristigen Kosten von Robotaxi-Diensten im großen Maßstab sind weiterhin ungewiss. Werden Robotaxis günstiger, nutzen sie möglicherweise mehr Menschen, was sowohl den potenziellen Nutzen als auch das Risiko der Konkurrenz zum öffentlichen Verkehr erhöht. „Das wäre nicht gut, denn der öffentliche Verkehr ist bei begrenztem Fahrzeugplatz, begrenzter Straßenkapazität und begrenztem Energieverbrauch immer effizienter beim Transport von Reisenden“, sagt Zhang.
Die Schweiz sei ein Sonderfall, merken die Forschenden an. Das Land verfügt bereits über ein hochwertiges Netz des öffentlichen Verkehrs, das in den meisten städtischen Gebieten weitreichend abdeckt. Das kann die Nachfrage nach Robotaxis begrenzen, insbesondere in den Stadtzentren.
Ungleiche Verbreitung und offene Fragen
Zhang geht davon aus, dass sich autonome Taxis zu Beginn nicht gleichmäßig verbreiten werden. Große Städte in Ländern wie den USA und China könnten innerhalb des nächsten Jahrzehnts flächendeckend damit versorgt sein. Danach könnte sich die Einführung kaskadenartig fortsetzen: „Sobald eine Stadt zeigt, dass Robotaxis sicher und effizient fahren können, dürften andere Städte mit ähnlichem Verkehrsbedarf folgen“, sagt sie.
Die nächste Herausforderung besteht darin, dass die Rechenmodelle auch in realen Städten wirksam bleiben, wo Reisenachfrage, Infrastruktur und menschliches Verhalten weitaus komplexer sind als in Simulationen.
Die Studien wurden vom Europäischen Forschungsrat (ERC) im Rahmen des Forschungs- und Innovationsprogramms Horizont 2020 der Europäischen Union sowie vom Schweizerischen Nationalfonds gefördert. Sie erschienen in Transportation Research Part C und Part A.
EPFL News: How cities can make room for robotaxis