LTX-2.5 bietet rohen Open-Weights-Checkpoint für Robotik und Physical AI
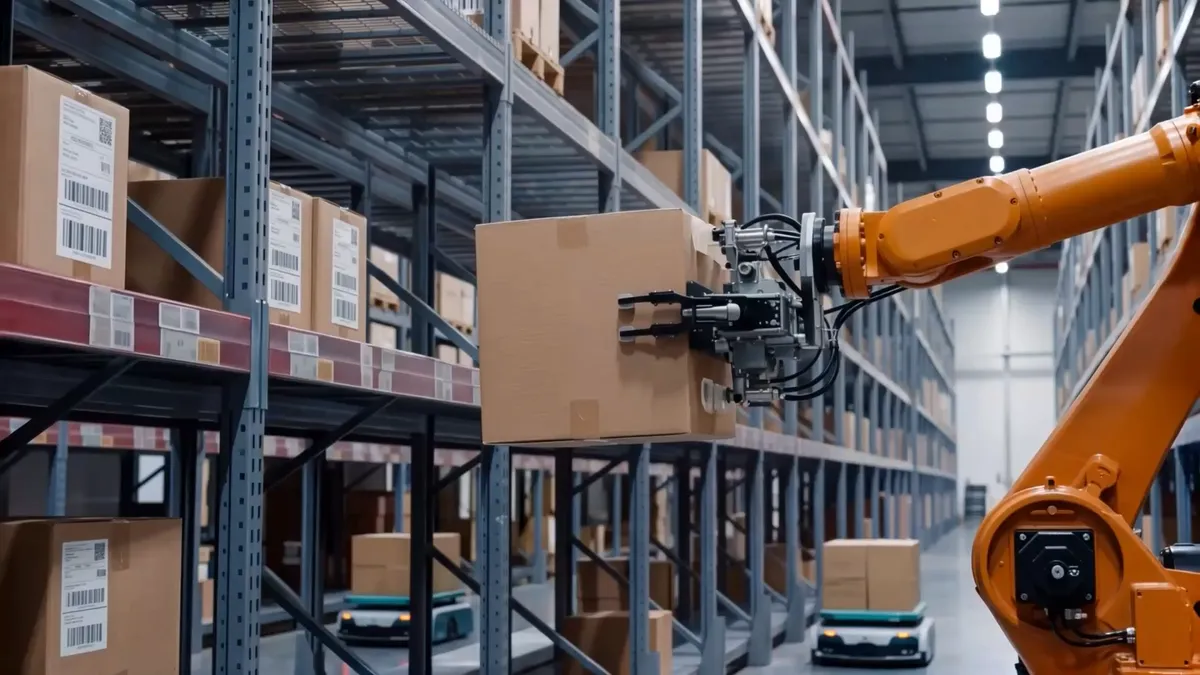
LTX (Lightricks) erklärt, dass sein Modell LTX-2.5 mit 22 Milliarden Parametern einen rohen vortrainierten Checkpoint enthält, der als Ausgangspunkt für Robotik, autonome Fahrzeuge und andere Physical-AI-Anwendungen gedacht ist. Offene Gewichte und Self-Hosting ermöglichten es Teams, mit sensiblen Umgebungsdaten zu feintunen, ohne diese an Dritte weiterzugeben, argumentiert das Unternehmen.
- LTX-2.5 ist ein Modell mit 22 Milliarden Parametern, mit einem Checkpoint für Cinematic und Avatare sowie einem separaten rohen vortrainierten Checkpoint für Physical AI.
- Der rohe Checkpoint soll Robotik- und Autonomes-Fahren-Teams als Ausgangspunkt für das Fine-Tuning dienen.
- Die Seiten von LTX widersprechen sich beim lokalen VRAM-Bedarf: 16 GB auf der Modellseite, 12 GB auf der Robotikseite.
- Die LTX Community License ist für Organisationen unter 10 Mio. US-Dollar Jahresumsatz kostenlos, darüber gelten Enterprise-Konditionen.
- LTX ist Gründungsmitglied der Cosmos Coalition gemeinsam mit NVIDIA.
Was ein Weltmodell von einem Videomodell unterscheidet
Laut LTX erzeugt ein herkömmliches Videogenerierungsmodell aus einem Prompt einen plausibel aussehenden Clip. Ein Weltmodell dagegen wird darauf trainiert vorherzusagen, wie sich eine Umgebung im Zeitverlauf als Reaktion auf Aktionen verändert. Diese Eigenschaft macht es nach Angaben des Unternehmens als Simulator nutzbar und nicht nur als Werkzeug zur Inhaltserstellung.
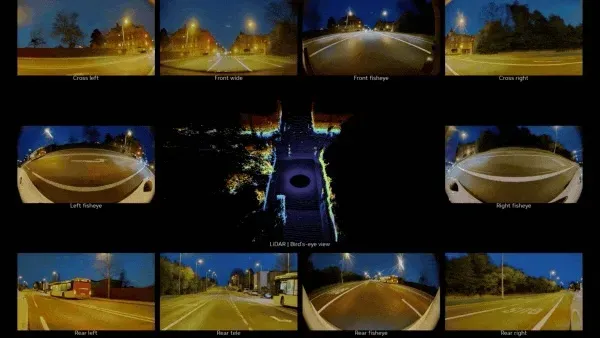
LTX beschreibt eine wachsende Kategorie von Foundation-Modellen mit offenen Gewichten, die inzwischen in der Robotik, bei der Entwicklung autonomer Fahrzeuge und bei der Erzeugung synthetischer Trainingsdaten eingesetzt werden.
Die Überlegung ist praktischer Natur. Wer einen Roboterarm, einen Humanoiden oder ein autonomes Fahrzeug trainieren will, braucht weit mehr Variation, als sich durch manuelle Datenerfassung erzeugen lässt: unterschiedliche Lichtverhältnisse, Objektanordnungen, Blickwinkel und physikalische Interaktionen. Ein Weltmodell kann diese Variation synthetisch erzeugen und einem Agenten Videodaten zum Training liefern, ohne dass für jedes Szenario ein Kamerateam oder eine physische Testumgebung nötig wäre.
Zwei Checkpoints auf einer Basis mit 22 Milliarden Parametern
LTX-2.5 ist ein einzelnes Foundation-Modell mit 22 Milliarden Parametern und zwei Checkpoint-Varianten. Die eine ist ein feingetunter Checkpoint, optimiert für cineastische Videos und die Generierung von Avataren in Echtzeit. Die andere ist ein roher vortrainierter Checkpoint, der vor jedem aufgabenspezifischen Finetuning entstanden ist und für Teams gedacht ist, die Robotik, autonome Fahrzeuge oder andere Physical-AI-Anwendungen entwickeln.
Die Aufteilung ist laut LTX wichtig, weil ein cineastischer Checkpoint Annahmen wie Beleuchtungskonventionen, Kamerasprache und stilistische Verzerrungen mitbringt, die ein Physical-AI-Team nicht in seinen Trainingsdaten haben will. Der Start von der rohen Basis vermeide das.
Das Unternehmen nennt zwei Anwender. Markov Robotics nutzt das Modell, um zu entwickeln, wie physische Systeme ihre Umgebung wahrnehmen und sich darin bewegen. Reactor betreibt LTX-2.5 auf der eigenen Infrastruktur mit niedriger Latenz für die interaktive Weltgenerierung in Echtzeit.
LTX weist zudem auf eine Unstimmigkeit in der eigenen Dokumentation hin. Die Hauptseite zu LTX-2.5 nennt für die lokale Inferenz mindestens 16 GB VRAM, während die Lösungsseite zu Robotics & Physical AI angibt, das Modell laufe lokal mit 12 GB VRAM. Beides sind aktuelle, offizielle Quellen; LTX rät, die Hardware anhand der aktuellen Dokumentation für den jeweiligen Workload und die jeweilige Auflösung zu planen.
Offene Gewichte, Lizenz und Self-Hosting
Ein geschlossenes, nur per API zugängliches Weltmodell schafft laut LTX ein besonderes Problem für Physical AI. Trainingsdaten für Robotik oder autonome Fahrzeuge seien oft proprietär, sicherheitsrelevant oder reguliert, und wer sie über eine Drittanbieter-API schickt, gibt sie aus der eigenen Infrastruktur heraus. Für manche Anwendungen sei das ein Ausschlusskriterium, so das Unternehmen.
Mit offenen Gewichten kann ein Team Generierung und Fine-Tuning auf Hardware ausführen, die es selbst kontrolliert. Teams können den rohen Checkpoint auf ihren eigenen Umgebungen feintunen und das Ergebnis vollständig auf der eigenen Infrastruktur betreiben, ohne dass eine Inferenzanfrage diese verlässt.
LTX-2.5 erscheint unter der LTX Community License. Sie ist für Organisationen mit weniger als 10 Mio. US-Dollar Jahresumsatz kostenlos; oberhalb dieser Schwelle gibt es Enterprise-Konditionen. Laut LTX gelten die Bedingungen für das Modell selbst und nicht für eine gehostete Produktstufe, sodass eine Lizenz den Einsatz für Film, Gaming und das Fine-Tuning für Physical AI abdeckt.
LTX ist außerdem Gründungsmitglied der Cosmos Coalition gemeinsam mit NVIDIA, einer Kooperation, die den offenen Zugang zu Foundation-Modellen von KI-Video auf Physical AI, Simulation und Robotik ausweiten soll.
Was das für Entwickler bedeutet
Für Teams, die offene Weltmodelle evaluieren, nennt LTX drei Anforderungen: Gewichte, die sich herunterladen und prüfen lassen, eine Lizenz, die die kommerzielle Nutzung ohne Ausnahmen für einzelne Funktionen abdeckt, und die Möglichkeit, mit eigenen Umgebungsdaten zu feintunen, ohne dass diese die eigene Infrastruktur verlassen. Eine geschlossene API könne laut dem Unternehmen die erste Anforderung nur teilweise und die beiden anderen gar nicht erfüllen.
Dies sind Aussagen von LTX selbst, und insbesondere die Hardwareangaben sollten vor der Planung eines Einsatzes anhand der aktuellen Dokumentation überprüft werden.
LTX (Lightricks): Leveraging Open-Source World Models For Physical AI Simulation | LTX Blog