MIT-Mikroroboter fliegt mit eigener Sensorik und Rechenleistung
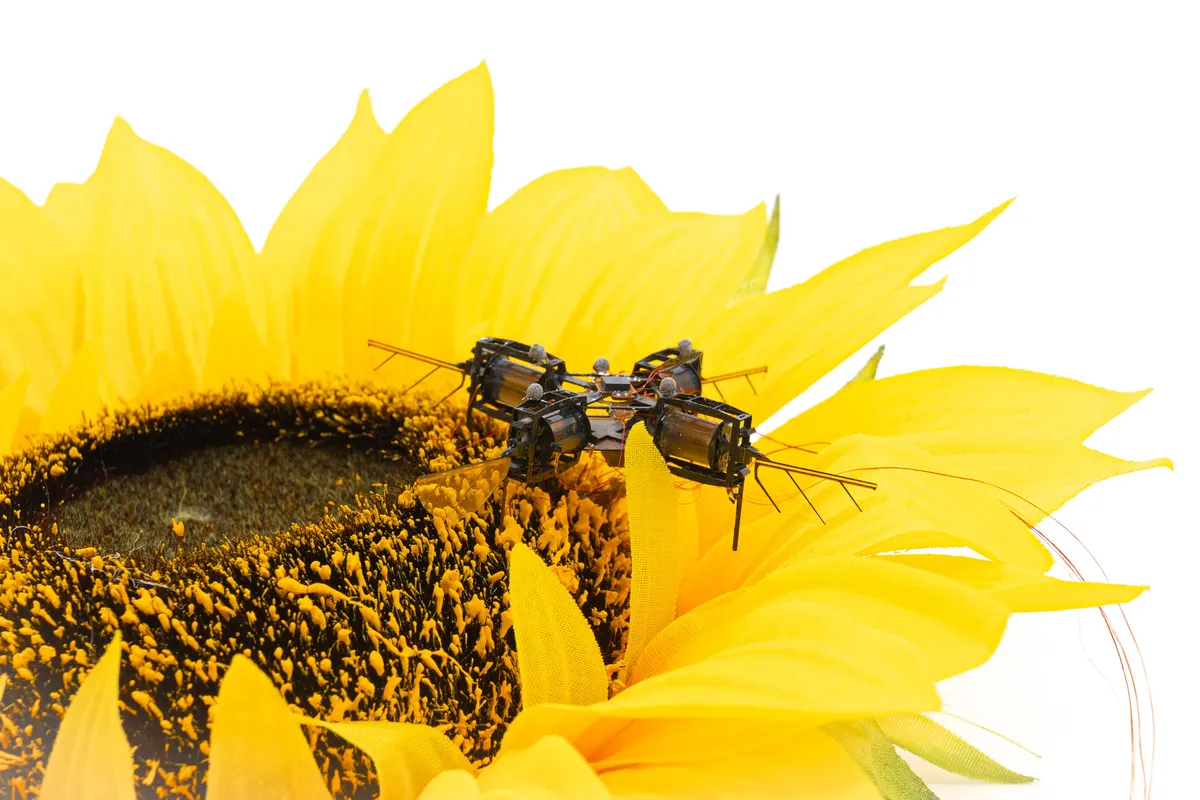
Forschende am MIT haben einen Mikroroboter mit Schlagflügeln entwickelt, der eigene Sensoren und Rechenhardware trägt. Dadurch kann er komplexen Flugbahnen folgen und auf einer Sonnenblume landen, ohne an ein Motion-Capture-System angeschlossen zu sein. Der Roboter bleibt zwar mit einer externen Stromquelle verbunden, doch die Demonstration bringt die Technologie möglichen Anwendungen in der Landwirtschaft und der industriellen Überwachung näher.
- Der Mikroroboter navigierte ohne angeschlossenes Motion-Capture-System.
- Sein Elektronikpaket an Bord wiegt 244 Milligramm.
- Der Roboter erreichte ein Verhältnis von Auftrieb zu Gewicht von 1.9.
- Seine Aktoren wurden um 50 Prozent größer, die Nett hubkräfte stiegen um 46 Prozent.
- Mögliche Anwendungen sind Bestäubung, die Überwachung von Pflanzen und die industrielle Überwachung.
Ein Mikroroboter, der seine Umgebung erfassen und navigieren kann
Frühere fliegende Mikroroboter des MIT waren auf ein Motion-Capture-System im Labor angewiesen, weil sie die für eine autonome Navigation nötige Elektronik nicht tragen konnten. Das aktuelle Design umfasst eine Sensorik und ein miniaturisiertes Elektronikpaket. Damit kann das Fluggerät seine Position und Orientierung während des Flugs schätzen.
Der Roboter nutzt eine inertiale Messeinheit, um seine Lage zu bestimmen, einen optischen Flusssensor, um die seitliche Fluggeschwindigkeit und Position zu schätzen, sowie einen Time-of-Flight-Sensor zur Messung der Höhe. Außerdem entwickelten die Forschenden einen Algorithmus, der Orientierung, Winkelgeschwindigkeit und Position schnell berechnet. Sie stellten fest, dass kontinuierliche Positionsschätzungen mit höherer Aktualisierungsrate besser funktionierten als langsamere, dafür genauere Schätzungen.
Bei Flugtests schwebte der Roboter in verschiedenen Höhen und folgte Punkt-zu-Punkt-Flugbahnen. Die Forschenden berichten von Positionsfehlern von lediglich wenigen Zentimetern. Mit einem Joystick steuerten sie ihn außerdem um mehrere Pflanzen herum, bevor er außerhalb der Motion-Capture-Umgebung des Labors auf einer Sonnenblume landete.
Größere künstliche Muskeln schaffen Platz für Elektronik
Der Roboter ist ungefähr so groß und geformt wie eine Mikrokassette und wiegt weniger als eine Büroklammer. Er besitzt vier Flügel, die jeweils von weichen Aktoren, also künstlichen Muskeln, angetrieben werden. Diese schlagen schnell, um agile Flugmanöver zu ermöglichen.
Um die Nutzlast zu erhöhen, passten die Forschenden Radius und Länge dieser Aktoren an. Die Aktoren wuchsen um 50 Prozent, während die Nett hubkräfte des Roboters um 46 Prozent zunahmen. Das daraus resultierende Verhältnis von Auftrieb zu Gewicht lag laut MIT News bei 1.9.
Dieser Auftrieb ermöglichte es dem Roboter, ein 244 Milligramm schweres Elektronikpaket zu tragen. Es enthält die für die Sensorik und Rechenleistung an Bord erforderlichen Sensoren und den Mikrocontroller. Die Komponenten wurden auf einem Glasfaser-Substrat befestigt, um die Auswirkungen von Vibrationen während des Flugs zu verringern.
„Das ist ein wirklich wichtiger Meilenstein für die Forschungsgemeinschaft. Dies ist die erste Demonstration eines sensor- und rechenautonomen fliegenden Mikroroboters“, sagte Kevin Chen, Associate Professor am MIT, laut dem Bericht von MIT News.
Mögliche Anwendungen jenseits des Labors
Nach Angaben der Forschenden könnte das kleine Fluggerät eines Tages die Präzisionslandwirtschaft unterstützen. Mikroroboter könnten sich durch Mandelbäume oder Blaubeersträucher bewegen, um empfindliche Blüten zu bestäuben, oder in der Nähe von Pflanzen schweben, um deren Gesundheitszustand zu überwachen und Schädlinge zu erkennen, bevor sie sich ausbreiten. Die Quelle nennt außerdem die industrielle Überwachung als möglichen Einsatzbereich.
Diese Anwendungen sind bislang nur mögliche künftige Einsatzgebiete, da der demonstrierte Roboter weiterhin auf eine externe Stromquelle angewiesen ist. Dennoch beseitigen Sensorik und Rechenleistung an Bord eine wesentliche Einschränkung früherer Designs, die mit der Tracking-Ausrüstung des Labors verbunden bleiben mussten.
„Es gibt viele Situationen, etwa bei der Bestäubung oder der industriellen Überwachung, in denen man keinen größeren Roboter einsetzen kann“, sagte Chen. Die Forschung ist in Science Robotics erschienen.