Ai2 stellt ToyBlocks vor, eine kontrollierte Welt für das Roboterlernen
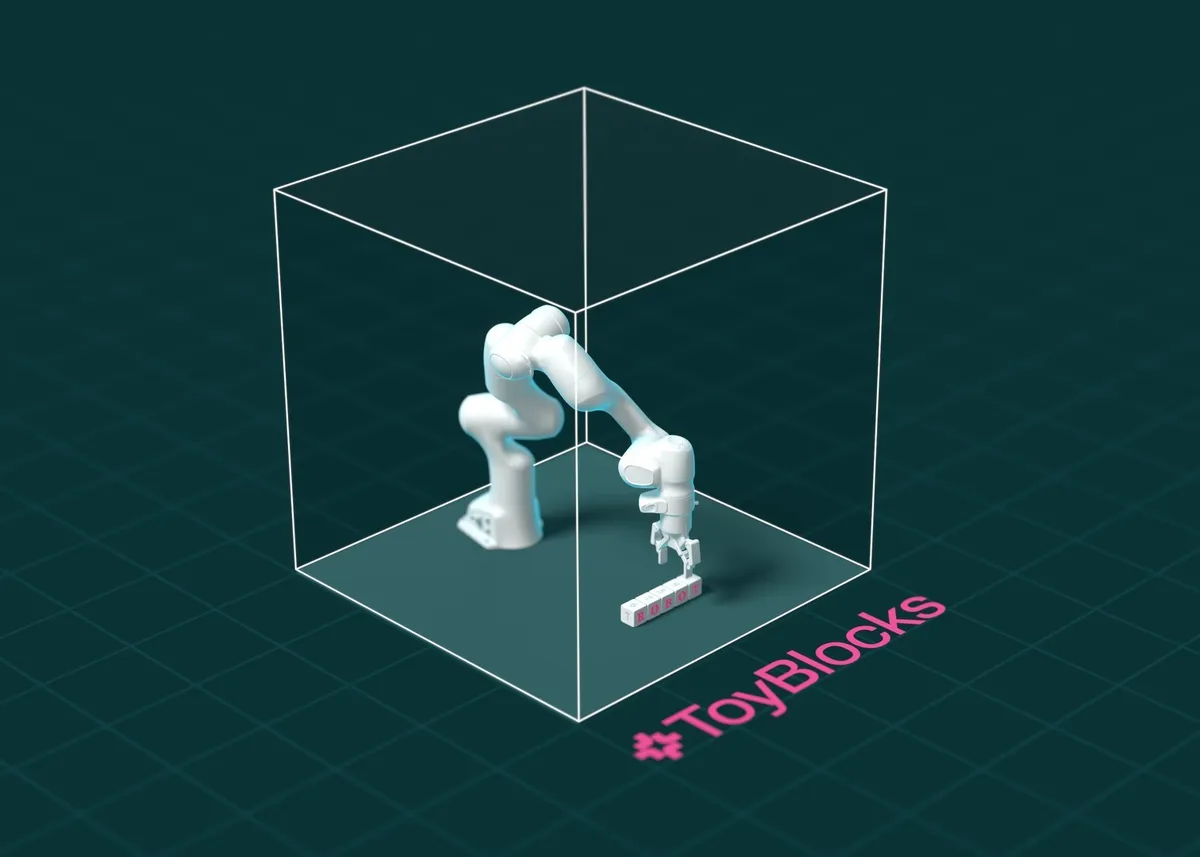
Ai2 hat ToyBlocks vorgestellt, ein offenes Simulationsframework, mit dem Forschende Roboterarme in einer kontrollierten Tischwelt trainieren und evaluieren können. Das System soll dabei helfen, Trainingsdaten zu variieren, Experimente zu wiederholen und zu untersuchen, warum ein Roboter erfolgreich ist oder scheitert.
- ToyBlocks ist Ai2’s erste FoundationWorld.
- Die offene Simulation umfasst einen Roboterarm und Blöcke auf einer Tischplatte.
- Das System erzeugt automatisch Fähigkeiten, Aufgaben und beschriftete Demonstrationen.
- Forschende können Trainingsdaten variieren und Modelle mit unbekannten Aufgaben testen.
- Die Auswertungen umfassen Metriken zu Geschwindigkeit, Kraft und Aufgabenfortschritt.
Eine kontrollierte Umgebung für die Roboterforschung
ToyBlocks ist das erste Beispiel für Ai2’s FoundationWorlds, ein Framework zur Erstellung simulierter Umgebungen, die auf spezifische Fragen der Robotik ausgerichtet sind. Jede FoundationWorld kombiniert eine kontrollierte Welt mit Werkzeugen zur automatischen Erzeugung von Aufgaben und Trainingsdemonstrationen sowie mit Metriken zur Messung des Roboterverhaltens im Zeitverlauf.
Ai2 zufolge ermöglicht die bewusst eng gefasste Umgebung, realistische Physik und realistische Darstellung, die automatische Aufgabengenerierung, Herausforderungen mit Anforderungen an Schlussfolgerungen und Geschicklichkeit sowie eine breite Abdeckung von Aufgaben innerhalb eines Bereichs miteinander zu verbinden. Der Ansatz soll Forschenden mehr Kontrolle geben als offene Robotikumgebungen, in denen die Vielzahl an Objekten und Interaktionen Experimente schwer reproduzierbar und interpretierbar machen kann.
Im Mittelpunkt von ToyBlocks stehen ein Roboterarm und Blöcke auf einer Tischplatte. Die Blöcke können Bilder und Buchstaben auf ihren Seiten tragen, sodass das System neben dem Aufnehmen und Stapeln auch Such-, Sortier- und Anordnungsaufgaben unterstützt. Ein Roboter muss möglicherweise einen Block drehen, um eine verborgene Seite sichtbar zu machen, bevor er entscheidet, wohin dieser gehört.
Automatische Demonstrationen und kontrollierbare Trainingsdaten
ToyBlocks erzeugt automatisch Demonstrationen, also Aufzeichnungen eines Roboters, der Aufgaben in der Simulation erledigt. Dadurch entfällt die zeitaufwendige Teleoperation, bei der eine Person einen Roboter aus der Ferne steuert. Forschende können die Verteilung der Erfahrungen in den Trainingsdaten verändern, etwa indem sie mehr Demonstrationen für das Schieben oder Wenden erzeugen, und anschließend die Leistung bei Aufgaben testen, die vom Training ausgeschlossen waren.
Das Framework nutzt bestärkendes Lernen und Bewegungsplanung, um kurzzeitige Fähigkeiten zu erzeugen, darunter das Schieben eines Blocks über den Tisch oder das Wenden auf eine andere Seite, ohne ihn aufzunehmen. Ein Aufgaben- und Bewegungsplaner wählt und ordnet die für eine Aufgabe erforderlichen Fähigkeiten, plant die Bewegungen dazwischen und erstellt beschriftete Demonstrationsdatensätze, indem er diese Pläne in der Simulation ausführt.
Ai2 zufolge kann ToyBlocks auf einer einzelnen Grafikprozessoreinheit Hunderte Pläne parallel erzeugen und ausführen und dabei bis zu die 24-fache Echtzeitgeschwindigkeit erreichen. Das Training der Fähigkeiten findet in Isaac Lab statt, dem Open-Source-Framework von Nvidia für das Roboterlernen in der Simulation.
Das System trennt Entscheidungen auf hoher Ebene von der Bewegungssteuerung auf niedriger Ebene. In einem von Ai2 beschriebenen Beispiel wählt Molmo 2 Fähigkeiten wie Drehen und Wenden aus, während ManiFlow den simulierten Arm steuert. ToyBlocks bildet außerdem die Wahrnehmung ab, indem Systeme darauf trainiert werden, rohe Sensordaten auf Aktionen abzubilden. Sie müssen dabei die Position und Ausrichtung eines Blocks schätzen, statt diese Werte direkt aus dem Simulator zu erhalten.
Generalisierung und Roboterverhalten messen
ToyBlocks unterstützt Domänenrandomisierung, bei der Eigenschaften wie Blockgröße und Tischhöhe zwischen den Szenen verändert werden. So können Forschende testen, wie Modelle auf veränderte Geometrien reagieren. Sie können außerdem untersuchen, wie viele Trainingsdaten ein Modell benötigt, welche Kombinationen von Erfahrungen die Generalisierung unterstützen und ob ein Modell Aufgaben ausführen kann, die nicht Teil des Trainings waren.
Zu den Beispielen von Ai2 gehört die Prüfung, ob Demonstrationen zum Drehen und Aufnehmen-und-Platzieren die Leistung beim Wenden verbessern, sowie der Vergleich von Modellen, die auf unterschiedlichen Arbeitsbereichsregionen trainiert wurden. Das Forschungsszenario umfasst Aufgaben wie Stack, Unstack, Flip und Rotate sowie Tests zur Interpolation innerhalb eines Trainingsbereichs und zur Extrapolation darüber hinaus. Weitere Auswertungen variieren die Abfolge der Fähigkeiten, Buchstaben oder Farben auf den Blöcken und die Anzahl der Blöcke in einer Szene.
Die Auswertung liefert mehr als Erfolgsraten. Ai2 zufolge erfasst das Framework Ausführungsgeschwindigkeiten, auf Objekte ausgeübte Kräfte und den Aufgabenfortschritt anhand derselben Spezifikationen wie das Planungsmodul. Eine Weboberfläche ermöglicht es außerdem, Claude oder ein anderes Frontier-Modell zu verbinden und dem Roboter Anweisungen in natürlicher Sprache zu geben.
Ai2 plant nach eigenen Angaben, den FoundationWorlds-Ansatz auf zunehmend komplexe Umgebungen auszuweiten. Für Forschende liegt die unmittelbare Bedeutung von ToyBlocks in einer reproduzierbaren Umgebung, um Zusammenhänge zwischen Trainingsentscheidungen und Roboterverhalten herzustellen, während die Aufgaben einfach genug bleiben, um sie zu untersuchen und zu wiederholen.