CMU-Robotikteam hilft Northrop Grumman beim Andocken und Betanken von Satelliten
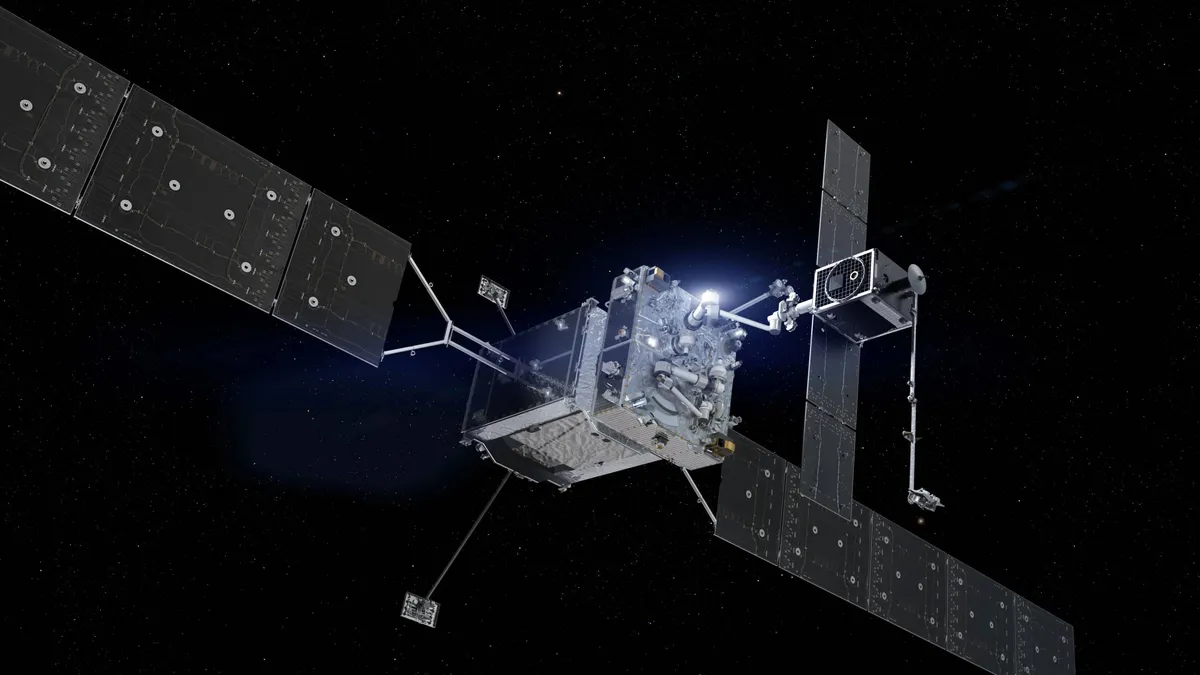
Das Robotics Institute der Carnegie Mellon University hat Northrop Grumman bei der Entwicklung einer Andocktechnik für Raumfahrzeuge unterstützt, die Satelliten im geosynchronen Orbit betanken und reparieren. Das Mission Robotic Vehicle (MRV), das fortschrittlichste Wartungsfahrzeug des Unternehmens, startete im Juli dieses Jahres von Cape Canaveral in Florida.
- Das Robotics Institute der Carnegie Mellon unter Leitung von Howie Choset half Northrop Grumman bei der Entwicklung einer neuen Andocktechnik für Satelliten.
- Das Mission Robotic Vehicle startete im Juli dieses Jahres von Cape Canaveral in Florida und ist etwa so groß wie ein kurzer Schulbus.
- Eine Sonde wird in die Düse des Flüssigkeits-Apogäumstriebwerks des Zielsatelliten eingeführt, um die Raumfahrzeuge aneinander anzudocken.
- Laut Andrew Kwas von Northrop Grumman wurde das Verfahren im Orbit bereits mehrfach durchgeführt.
- Das MRV kann Satelliten neben dem Betanken auch reparieren, mit Ersatzteilen bestücken oder aufrüsten.
Ein Steckproblem in 22.000 Meilen Höhe
Einen Stift in ein Loch zu stecken, ist für ein Kind einfach. Deutlich schwieriger wird es, wenn Stift und Loch mehr als 22.000 Meilen über der Erde liegen. Laut der Carnegie Mellon University ist genau diese Fähigkeit zentral für ein erstmaliges Raumfahrzeug, das Satelliten im geosynchronen Orbit betanken und anderweitig warten soll.
Ein Team des Robotics Institute unter der Leitung von Professor Howie Choset steuert Fachwissen für Northrop Grumman bei. Choset sagte, Tausende Satelliten, die derzeit die Erde umkreisen, seien nicht mehr funktionsfähig, meist weil ihnen der Treibstoff ausgegangen sei. "In der Raumfahrt galt bisher das Paradigma: einmal starten, einmal nutzen", sagte Choset, der Kavčić-Moura Professor of Computer Science am RI. "Jetzt stehen wir kurz davor, dieses Paradigma zu durchbrechen, sodass ein Satellit unbegrenzt im Einsatz bleiben könnte."
Eine Sonde, die durch die Triebwerksdüse andockt
Northrop Grumman betreibt mehrere Wartungsraumfahrzeuge. Das MRV ist etwa so groß wie ein kurzer Schulbus. Andrew Kwas, Senior Fellow bei Northrop Grumman Space, sagte, Choset und seine Studierenden hätten gemeinsam mit den Experten des Unternehmens an einer neuen Technik gearbeitet, mit der das MRV sicher an einen anderen Satelliten heranfliegen und andocken kann.
Kwas zufolge fehlte Satelliten bislang eine einfache Möglichkeit, ergriffen und fest gehalten zu werden. Eine solche feste Verbindung ermöglicht das Betanken über einen separaten Anschluss und hält sie für robotische Arbeiten stabil. "Bei der neuen Technik wird eine Sonde in die Düse des Flüssigkeits-Apogäumstriebwerks des Zielsatelliten eingeführt, um die beiden Raumfahrzeuge aneinander anzudocken", sagte er. Das Flüssigkeits-Apogäumstriebwerk ist in der Regel das Haupttriebwerk eines Raumfahrzeugs.
Das Robotics Institute lieferte analytische und Modellierungsunterstützung für das Verfahren. "CMU und Northrop Grumman haben mehrere Jahre lang gemeinsam alle Eventualitäten geprüft, bevor die erste erfolgreiche Mission stattfand", sagte Kwas. "Inzwischen wurde das Verfahren im Orbit mehrfach wiederholt durchgeführt."
Bislang war das Betanken der wichtigste Einsatzzweck der Wartungsraumfahrzeuge. Mit dem MRV, so Kwas, habe das Unternehmen zusätzlich die Möglichkeit, im Orbit Reparaturen durchzuführen, Teile auszutauschen oder Upgrades vorzunehmen. Dazu gehöre auch, ein Solarpanel zu lösen oder zu reparieren, das er als eine weitere Schwachstelle von Satelliten bezeichnete.
Kraftrückmeldung und ein Testfeld zur Simulation des Weltraums
Um einen Stift auf ein Loch auszurichten, braucht es nicht nur visuelles, sondern auch haptisches Feedback, also Tastrückmeldung, eine klassische Herausforderung der Robotik. Choset griff auf frühere Peg-in-the-Hole-Projekte am RI zurück. Er ist vor allem für schlangenartige Roboter bekannt, darunter solche, die sein Team zuletzt in Venezuela einsetzte, um in den Trümmern des Erdbebens vom Juni nach Überlebenden zu suchen.
Vor Jahren entwickelte sein damaliger Student David Rollinson einen "Series Elastic Actuator", einen Motor, der die von ihm aufgebrachte Kraft messen kann. Rollinson ist heute Chief Technology Officer von HEBI Robotics, einem Unternehmen, das Choset 2014 gegründet hat. "Es ist wie bei Ihren Muskeln: Wenn Sie auf einen Tisch drücken, erzeugen Ihre Muskeln Kraft, spüren aber auch die Gegenkraft, die durch das Drücken auf den Tisch entsteht", sagte Choset.
Chosets Gruppe baute außerdem ein robotisches Testfeld namens Holodeck, das mit zwei Roboterarmen auf einer Schiene simuliert, wie sich Roboter in der Schwerelosigkeit des Weltraums verhalten. Kwas sagte, das Team habe "uns schon früh gezeigt, dass es über die Fähigkeiten verfügt, die dynamischen Weltraumoperationen durchzuführen, die zur Verfeinerung unseres Designs nötig sind".
Was das für den Betrieb im All bedeuten könnte
Choset deutete an, dass die Lösung des Peg-in-Hole-Problems weitreichende Folgen haben könnte. "Wenn man das löst, kann man Strukturen im Weltraum montieren. Man kann Strukturen im Weltraum warten", sagte er. Er fügte hinzu, die Fähigkeit könnte es ermöglichen, Raumfahrzeuge im Orbit statt auf der Erde zu bauen, sodass sie die Belastungen des Starts nicht mehr überstehen müssten.
Die Zusammenarbeit hat Choset auch neue Möglichkeiten eröffnet, darunter zwei Förderungen der Space University Research Initiative des U.S. Space Command. Eine davon unterstützt die Arbeit mit Northrop Grumman.
CMU School of Computer Science: Peg-in-Hole Isn’t Kid Stuff