CMUs Wiggle and Go bringt Robotern bei, Seile mit einem kurzen Schütteln zu handhaben
Forscher der Carnegie Mellon University haben Wiggle and Go entwickelt, ein System, bei dem ein Roboter ein Seil oder Kabel kurz schüttelt, beobachtet, wie es reagiert, und daraus dessen physikalische Eigenschaften abschätzt. Laut dem Team kann der Roboter seine Bewegungen anschließend zuverlässiger planen, ohne die Aufgabe vorher geübt zu haben.
- CMU-Forscher haben Wiggle and Go entwickelt, ein System, bei dem Roboter ein Seil oder Kabel schütteln, um dessen physikalische Eigenschaften zu schätzen.
- Eine Kamera von oben und Computer-Vision-Algorithmen verfolgen die Welle, und ein Modell schätzt daraus Eigenschaften für die Bewegungsplanung.
- Das Modell wurde komplett in der Simulation trainiert, und das anfängliche Schütteln hilft, seine Vorhersagen an die reale Welt anzupassen.
- Die Arbeit wurde teilweise von der National Science Foundation finanziert und für die Conference on Robotic Learning 2026 in Austin, Texas, angenommen.
Warum Seile und Kabel für Roboter so schwierig sind
Die Arbeit stammt von der Kenneth C. Griffin School of Computer Science der CMU. Das Team will verbessern, wie Roboter in Fertigung, Bauwesen, Katastrophenhilfe, Umweltüberwachung und Gesundheitswesen arbeiten.
Jeffrey Ichnowski, Assistant Professor am Robotics Institute der CMU, erläuterte das Kernproblem. „Starre Objekte haben im Grunde sechs Freiheitsgrade“, sagte er. „Bei Seilen oder Kabeln hat man praktisch unendlich viele Freiheitsgrade.“ Ein Seil oder Kabel könne sich über seine gesamte Länge biegen, verdrehen und dehnen, wodurch Form und Bewegung deutlich schwerer vorherzusagen seien.
Hinzu kommen die physikalischen Eigenschaften. Zwei Seile oder Kabel können auf dieselbe Bewegung unterschiedlich reagieren, je nach Länge, Gewicht und Steifigkeit. Ein Roboter kann diese Eigenschaften nicht einfach durch Hinsehen bestimmen, muss aber verstehen, wie sich das Objekt verhält, um es zu bewegen.
So funktioniert Wiggle and Go
Bei Wiggle and Go versetzt der Roboter das Seil oder Kabel in ein kurzes Schütteln, während eine Kamera von oben aufzeichnet, wie sich die entstehende Welle darin ausbreitet. Algorithmen der Computer Vision verfolgen die Bewegung, und ein Modell schätzt anhand dieser Daten physikalische Eigenschaften, die das Verhalten des Objekts erklären. Mit diesen Schätzungen plant der Roboter dann, wie er das Seil zu einem Ziel oder in eine gewünschte Position bewegt.
Statt eine Aufgabe wiederholt zu versuchen und nach jedem Fehlschlag nachzujustieren, plant der Roboter seine Aktion auf Basis dessen, was er beim anfänglichen Schütteln lernt. Das könnte laut den Forschern besonders dann wertvoll sein, wenn es keinen zweiten Versuch gibt. Sie nannten das Beispiel eines Roboters, der einer Person in Wassernot ein Rettungsseil zuwirft, wo ein misslungener Versuch ernste Folgen haben könnte.
Die größte Herausforderung für das Team war, das System auf einem physischen Roboter zum Laufen zu bringen. Das Modell wurde komplett in einer Computersimulation trainiert, in der sich Verhaltensweisen entwickeln und testen lassen, ohne ständig echte Hardware zu nutzen. Arthur Jakobsson, Masterstudent am Robotics Institute, verwies auf die Lücke, die dadurch entsteht: „Simulierte Objekte verhalten sich nicht immer genau wie ihre realen Gegenstücke.“ Das Team nutzt deshalb die Bewegung des Seils beim anfänglichen Schütteln, um dessen Eigenschaften zu schätzen und die Vorhersagen des Systems zu verbessern. So kann der Roboter in der realen Welt genauer planen.
Ein Projekt, das im Seminarraum entstand
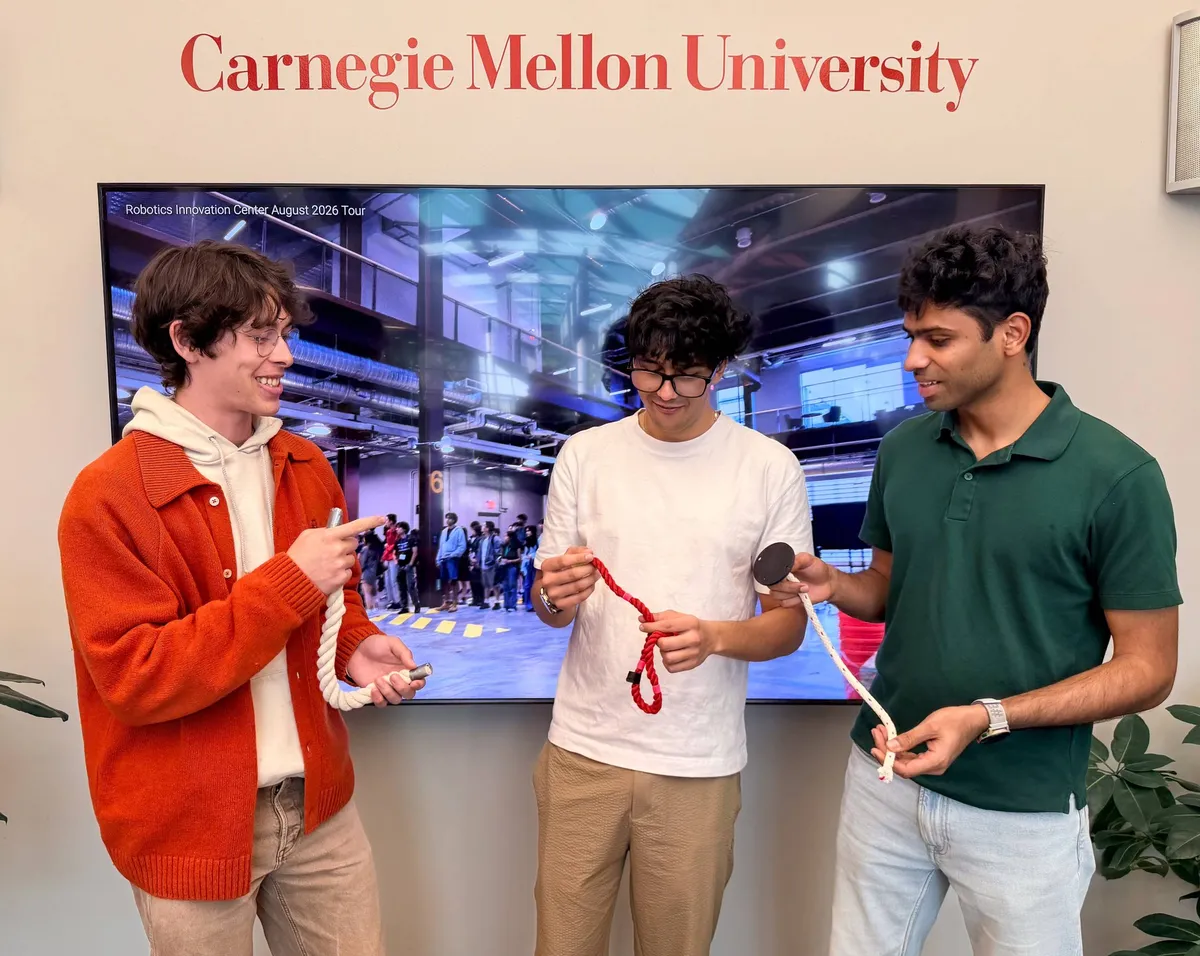
Das Projekt ging aus der Zusammenarbeit zwischen den Graduiertenprogrammen des Robotics Institute hervor. Jakobsson, der im Programm Master of Science in Robotics studiert, lernte die Mitautoren Abhinav Mahajan und Karthik Pullalarevu, Studenten im Programm Master of Science in Computer Vision, in einer Lehrveranstaltung kennen. Jakobsson brachte Erfahrung im Umgang mit Robotern mit, Mahajan und Pullalarevu steuerten Expertise in Computer Vision bei, darunter das Verfolgen und Interpretieren von Bewegungen in Bildern.
„Manchmal kann ein einfacher Gedankenaustausch zu etwas Größerem führen, als man allein erreichen könnte“, sagte Mahajan.
Was das bedeutet
Laut CMU könnten zuverlässigere Roboter den Umgang mit Seilen und Kabeln in Bereichen wie Fertigung, Bauwesen, Gesundheitswesen sowie Such- und Rettungseinsätzen verbessern. Der Ansatz weist in Richtung von Robotern, die verformbare Objekte handhaben können, ohne zuvor Versuch und Irrtum durchlaufen zu müssen.
Wiggle and Go wurde teilweise von der National Science Foundation finanziert. Die Arbeit wurde für die Conference on Robotic Learning 2026 in Austin, Texas, angenommen, wo Jakobsson die Forschung des Teams vorstellen wird. Das Team betreibt außerdem eine Projektwebsite mit weiteren Details.
CMU School of Computer Science: A Little Wiggle Helps Robots Learn the Ropes