NVIDIA veröffentlicht SOMA Retargeter v0.2 für humanoide Roboterbewegungen
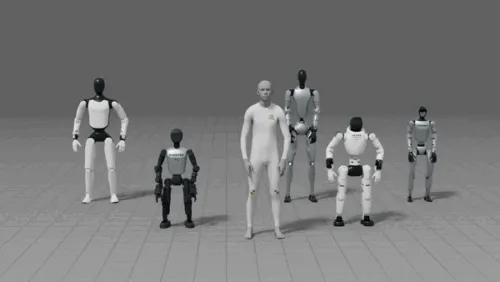
NVIDIA hat Version 0.2 seines Open-Source-Tools SOMA Retargeter veröffentlicht. Es passt menschliche Bewegungsdaten an die Proportionen, Gelenke und den Bewegungsumfang humanoider Roboter an. Die neue Version enthält Referenzkonfigurationen und Beispiele übertragener Bewegungen für fünf Roboter.
- SOMA Retargeter v0.2 passt menschliche Bewegungen an humanoide Roboterkörper an.
- Die Veröffentlichung enthält Konfigurationen für fünf humanoide Roboter.
- Eingabebewegungen können aus Aufnahmen, Videorekonstruktionen oder generativen Modellen stammen.
- Die inverse Kinematik von Newton läuft über NVIDIA Warp.
- Die Ausgaben können Bewegungsbibliotheken und Workflows zum Training von Richtlinien unterstützen.
Von menschlichen Bewegungen zu Roboterbahnen
Menschliche Bewegungen können in Motion-Capture-Sitzungen erfasst, aus Videos rekonstruiert, aus Datensätzen heruntergeladen oder von Modellen erzeugt werden. Da diese Quellen unterschiedliche Skelette und Dateiformate verwenden können, nutzt SOMA Retargeter das SOMA-Skelett als gemeinsame Repräsentation für kompatible Eingaben.
Das Tool liest eine Biovision-Hierarchy-Animation auf dem SOMA-Basisskelett ein. Es skaliert die Bewegungsziele auf die Proportionen eines Roboters, berechnet die Gelenkposen und wendet konfigurierte Korrekturen an. Die Ausgabe ist eine CSV-Datei mit der Position und Ausrichtung der Roboterbasis sowie den Gelenkwinkeln für jedes Einzelbild.
Diese Bewegungsbahnen können zu Bewegungsbibliotheken für die nachgelagerte Referenzaufbereitung, das Lernen oder die Steuerung kombiniert werden. NVIDIA zufolge ist dieser Prozess erforderlich, weil ein Roboter die Gelenkbewegungen eines Menschen nicht direkt kopieren kann, wenn sich Proportionen, Gelenkstruktur und Bewegungsumfang unterscheiden.
Fünf Roboterkonfigurationen in Version 0.2
Die Version v0.2 enthält Beispielbewegungen von Bones aus dem Motion-Capture-Datensatz BONES-SEED. Außerdem bietet sie Referenzergebnisse und Konfigurationen für Unitree G1, Unitree H2, Booster T1, AgiBot X2 Ultra und AgiBot A3T3.
Die Beispiele zeigen, wie sich Gelenkwinkel und Fußposition bei unterschiedlichen Roboterkörpern verändern. Entwickler können die mitgelieferte Unitree-G1-Konfiguration verwenden, um einen Vorwärtsgang zu übertragen, die Animationen von Mensch und Roboter gemeinsam im Viewer betrachten und die resultierende Roboterbewegung als CSV-Datei speichern.
Menschliche Bewegungen können auch aus GEM-X stammen. Das System rekonstruiert mithilfe des SOMA-Körpermodells eine Ganzkörper-3D-Bewegung aus einem einzelnen Video. Kimodo und ARDY erzeugen Bewegungen aus Text- und Posenvorgaben, wobei ARDY während der Bewegung zusätzlich eine interaktive Steuerung ermöglicht. Beide stellen Modelle bereit, die Bewegungen auf dem SOMA-Skelett erzeugen.
Werkzeuge zum Konfigurieren und Verfeinern von Bewegungen
SOMA Retargeter enthält einen Robot Configurator, mit dem Entwickler eine bestehende Roboterkonfiguration verfeinern oder eine Konfiguration für einen neuen Roboter erstellen können. Sie können eine Roboterbeschreibung laden, Referenzposen von Mensch und Roboter ausrichten, die Skalierung anpassen und das Quellskelett den Körperteilen des Roboters zuordnen. Konfigurationen lassen sich anschließend speichern und für verschiedene Bewegungsclips wiederverwenden.
Der Solver für inverse Kinematik verwendet Newton, das mit NVIDIA Warp entwickelt wurde, um Gelenkposen zu ermitteln, die den skalierten menschlichen Zielvorgaben folgen. Wenn ein Roboter nicht alle Ziele gleichzeitig erfüllen kann, legen IK-Gewichte fest, welche Körperteile Priorität haben. Ein experimenteller Optimierer für IK-Gewichte testet Anpassungen anhand repräsentativer Bewegungen und speichert ausgewählte Gewichte in einer neuen Retargeting-Konfiguration.
Die Korrektur der Fußkontakte behebt rutschende Füße, indem die Fußbewegung während erkannter Kontaktintervalle angepasst wird. Entwickler können außerdem das Timing der Kontakte und die Korrektureinstellungen verfeinern, bevor sie die Bewegung in einer Trainingspipeline verwenden. NVIDIAs Ankündigung verweist für die weitere Nutzung auf das SOMA-Retargeter-Repository, den Leitfaden zum Robot Configurator und den Leitfaden zur Stapelverarbeitung beim Retargeting.
NVIDIA Developer: Adapt Human Motion for Robots with NVIDIA SOMA Retargeter