NVIDIA Holoscan 5 baut einen reaktionsschnellen Regelkreis für Roboterarme
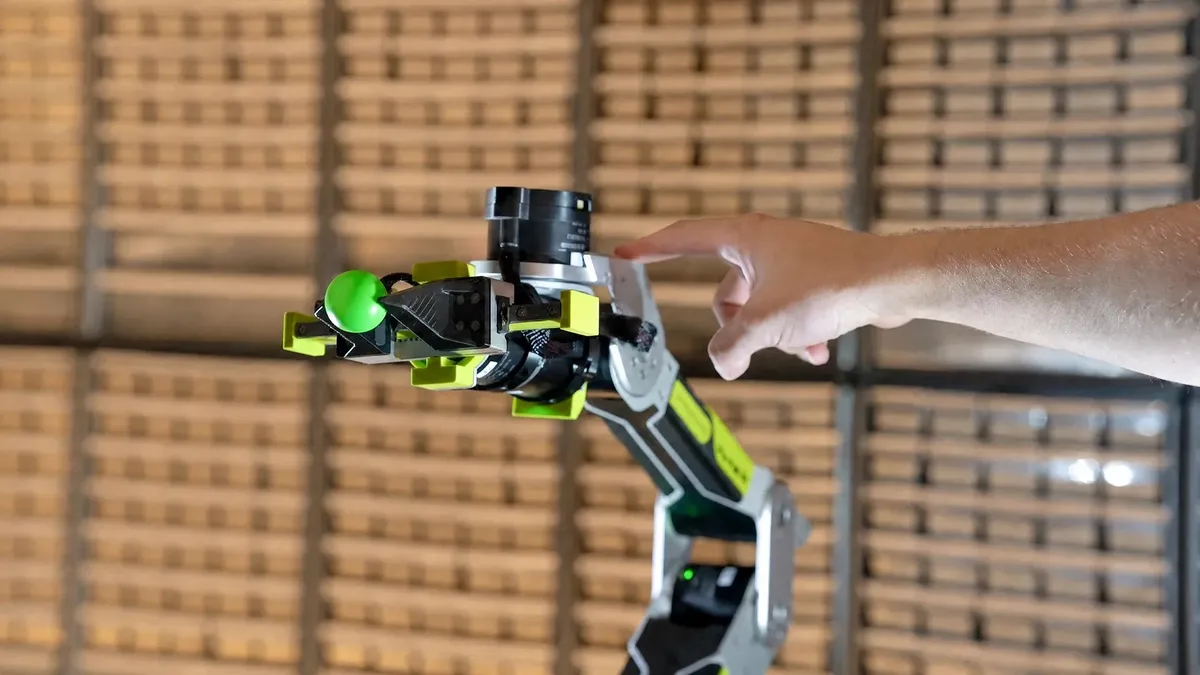
NVIDIA hat ein Holoscan-5-Tutorial veröffentlicht, das einen Seeed Studio reBot Arm mithilfe eines Regelkreises zur Gravitationskompensation scheinbar schwerelos macht. Das Beispiel kombiniert die inverse Dynamik von Pinocchio, die Bibliothek motorbridge und drei eigene Holoscan-Operatoren, die in Python oder C++ laufen.
- Holoscan 5 steuert einen Seeed Studio reBot Arm über einen 400-Hz-Regelkreis zur Gravitationskompensation.
- Pinocchio berechnet die inverse Dynamik anhand des URDF-Modells des Roboters.
- Das Beispiel verwendet drei eigene Operatoren in einem Holoscan-Graphen.
- NVIDIA berichtet von einer geringeren Spitzenlatenz, wenn die Steuerpartition an einen CPU-Kern gebunden wird.
- Das Tutorial enthält Implementierungen in Python und C++.
Dreistufiger Regelkreis für die Drehmomentsteuerung
Das Tutorial liest den Gelenkzustand des Roboters mit 400 Hz aus, berechnet das zum Ausgleich der Gravitation erforderliche Drehmoment und sendet Befehle an die Motoren des Arms. Zum Einsatz kommt der Seeed Studio reBot Arm B601-DM, dessen Aktoren mit quasi-direktem Antrieb eine hohe Drehmomentbandbreite für Steuerung und Sensorik bieten.
Der Regelkreis ist in drei Operatoren aufgeteilt. Der erste liest den Zustand aller sieben Motoren mit einem Takt aus, der alle 2.5 ms auslöst. Der zweite lädt mithilfe von Pinocchio das URDF-Modell des Roboters und berechnet die Gelenkdrehmomente mit dem rekursiven Newton-Euler-Algorithmus. Der dritte sendet das daraus resultierende Kommando über die Bibliothek motorbridge an den Arm.
NVIDIA zufolge kombiniert das Beispiel eine Gravitationsvorsteuerung mit leichter Steifigkeit und Dämpfung. Dadurch kann der Arm sein eigenes Gewicht tragen und zugleich nachgeben, wenn ihn eine Person mit der Hand führt. Das dient als Ausgangspunkt für Roboter, die durch Demonstrationen lernen, Objekte handhaben oder mit Menschen zusammenarbeiten.
Holoscan legt den Fokus auf Latenz und Jitter
Nach Angaben von NVIDIA bringt Holoscan 5 Robotersteuerung und eine optimierte Sensorverarbeitung in einem gemeinsamen Programmiermodell zusammen, mit Ausführungspfaden für CPU- und GPU-Workloads. Entwickler können dieselben Operatoren, Ports und Graph-APIs für Workloads wie CPU-zentrierte Motorsteuerung, GPU-Algorithmen und KI-Inferenz verwenden.
Holoscan-Partitionen können Operatorenketten auf einem Thread gruppieren. Dadurch entfallen Übergaben zwischen Threads und unnötige Systemaufrufe. Die Laufzeit unterstützt außerdem Trigger für Takt und Dateneingang. Begrenzte Warteschlangen nach dem Prinzip „älteste Daten zuerst verwerfen“ verhindern, dass sich veraltete Samples ansammeln.
Das Tutorial nutzt integrierte NVTX-Annotationen und Nsight Systems, um die Ausführung der Operatoren, die Latenz des Host-Steuerpfads und den Update-Jitter zu untersuchen. NVIDIAs KI-generierte Zusammenfassung besagt, dass das Binden der Steuerpartition an einen CPU-Kern die p99.99-Latenz bei der C++-Implementierung ungefähr um den Faktor 5 und bei der Python-Implementierung um den Faktor 9.6 reduziert. Diese Zahlen stammen aus NVIDIAs Zusammenfassung und sind keine unabhängigen Messungen.
Praktischer Einstieg für Entwickler in der Robotik
NVIDIA beschreibt den reBot Arm als zugängliche Plattform für moderne Robotersteuerung. Das Unternehmen erklärt, dass viele günstige Arme hoch untersetzte Hobby-Servos verwenden, die sich nur für die Positionssteuerung eignen. Die Aktoren des reBot Arm unterstützen dagegen drehmomentorientierte Projekte, etwa in der haptischen und kollaborativen Robotik.
Der Einstieg mit einer Gravitationskompensation ermöglicht außerdem eine physische Überprüfung des Robotermodells. Fehler bei Gelenkachsen, Offsets, der Positionierung von Gliedern, Massen oder Trägheitsmomenten können dazu führen, dass der Arm je nach Haltung absinkt oder nach oben drückt. Positionssteuerungsbeispiele können solche Probleme verdecken.
Die Anleitung verwendet die Python-API von Holoscan und erfordert unter Linux Python 3.12 oder neuer. Eine vollständige C++-Implementierung ist ebenfalls im Tutorial-Repository enthalten. NVIDIA zufolge wurde die Anleitung auf Jetson Orin Nano, Jetson Thor und x86-Systemen mit Ubuntu 24.04 getestet. Entwickler können das Holoscan-5-SDK herunterladen und das Tutorial zur Gravitationskompensation auf unterstützter Hardware nachvollziehen.
NVIDIA Developer: Make a Robot Arm Feel Weightless with NVIDIA Holoscan 5