GRASP Lab der Penn und Singapurs DSTA starten fünfjährige Forschungskooperation zu Multirobotersystemen
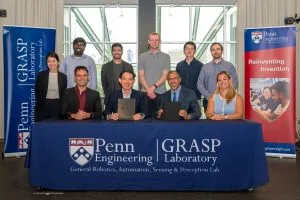
Das GRASP Laboratory der University of Pennsylvania und die Defence Science and Technology Agency (DSTA) aus Singapur haben ein Master Research Agreement unterzeichnet. Es markiert den Beginn einer fünfjährigen Zusammenarbeit an Software, mit der verteilte Robotergruppen besser kommunizieren und sich besser koordinieren können.
- Das GRASP Laboratory der Penn und Singapurs DSTA haben ein Master Research Agreement unterzeichnet.
- Die Vereinbarung leitet eine fünfjährige Zusammenarbeit ein.
- Im Fokus steht Software, mit der verteilte Robotergruppen besser kommunizieren und sich koordinieren können.
- CJ Taylor, wissenschaftlicher Leiter von GRASP, nannte als Ziel, Multirobotersysteme leistungsfähiger zu machen und die Interaktion und Programmierung für Menschen zu vereinfachen.
- Die Unterzeichnung fand im PERCH-Labor von GRASP in den Pennovation Works statt.
Unterzeichnung in den Pennovation Works
GRASP, die Abkürzung steht für General Robotics, Automation, Sensing, and Perception, empfing zur Unterzeichnung eine Delegation von DSTA-Führungskräften. Wie Penn Engineering berichtet, fand die Veranstaltung im PERCH-Labor von GRASP in den Pennovation Works statt.
Die Vereinbarung markiert den Beginn einer fünfjährigen Partnerschaft zwischen beiden Organisationen. Im Mittelpunkt steht die Entwicklung von Softwaresystemen, mit denen verteilte Robotergruppen besser kommunizieren und sich besser abstimmen können.
Schwerpunkt Multirobotersysteme
Nach der Unterzeichnung führte der wissenschaftliche Leiter von GRASP, CJ Taylor, die DSTA-Delegation durch Präsentationen neuer Entwicklungen im Labor. Taylor sagte, er freue sich darauf, die Reichweite der GRASP-Forschung durch die Kooperation zu erweitern.
Die Forschungsziele beschrieb er in groben Zügen. „Wir wollen den Stand der Technik voranbringen, insbesondere bei Multirobotersystemen. Das sind Systeme, die in verschiedenen Szenarien der Zusammenarbeit von Mensch und Maschine eingesetzt werden können“, sagte Taylor laut Penn Engineering. Er fügte hinzu: „Wir wollen diese Systeme leistungsfähiger machen und dafür sorgen, dass Menschen leichter mit ihnen interagieren und sie leichter programmieren können.“
In seinen Aussagen stechen zwei Ziele hervor: Multirobotersysteme leistungsfähiger zu machen und sie für Menschen einfacher bedienbar und programmierbar zu gestalten.
Was die Vereinbarung bedeutet
Die Mitteilung nennt über den Rahmen hinaus nur wenige Details. Konkrete Projekte, Finanzierung, Ergebnisse oder Einsatzpläne werden nicht aufgeführt, und es heißt auch nicht, wann Resultate veröffentlicht oder genutzt werden könnten.
Festgeschrieben wird eine langfristige, formelle Forschungsbeziehung zwischen einem führenden Robotiklabor einer Universität und einer Singapurer Behörde für Verteidigungstechnologie, mit Koordinationssoftware für Robotergruppen im Zentrum. Die Laufzeit von fünf Jahren deutet darauf hin, dass es um dauerhafte Forschung und nicht um ein einzelnes Projekt geht. Der Schwerpunkt auf der Zusammenarbeit von Mensch und Maschine legt nahe, dass die Systeme für den Einsatz an der Seite von Menschen konzipiert sind.