MIT-Software X-Hinges entwirft 3D-gedruckte Objekte, die Berührungen wahrnehmen
Forschende des MIT CSAIL und der chinesischen Tianjin University haben mit X-Hinges ein Designwerkzeug entwickelt, das automatisch Sensoren in 3D-gedruckte Objekte einbettet, damit diese menschliche Berührungen erkennen und darauf reagieren können. Laut dem Team vermeidet es die Signalstörungen, die frühere Ansätze auf eine Bewegungsachse beschränkt haben.
- MIT CSAIL und Tianjin University haben X-Hinges entwickelt, eine Software, die Sensoren in 3D-gedruckte Objekte einbettet.
- Ein Filament dient für die Sensoren, ein anderes für die Leiterbahnen, um Signalstörungen zu vermeiden.
- Nutzer können bis zu drei Bewegungsachsen wählen: Stauchen, auf und ab oder seitwärts.
- Zu den Demos zählen ein Handschuh zum Anlernen von Robotern, eine Origami-Lampe und ein Hai-Controller.
- Die Kalibrierung zwischen einzelnen Drucken bleibt ein Engpass und wird vorerst per Computer-Vision-System gelöst.
Zwei Materialien gegen verwechselte Signale
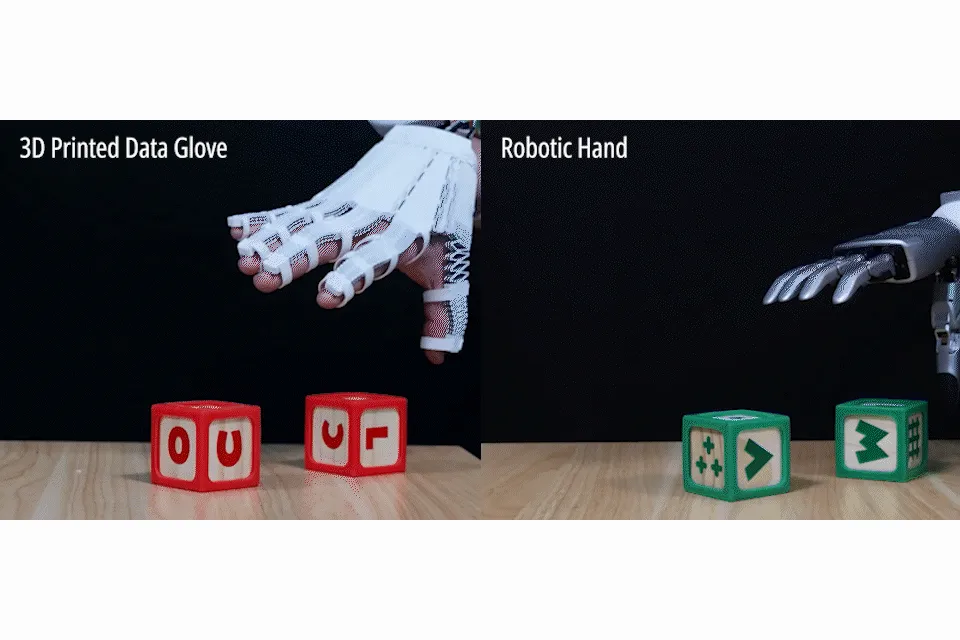
Frühere 3D-gedruckte Objekte mit Sensorik nutzten in der Regel dasselbe leitfähige Material sowohl für die Sensoren als auch für die Leiterbahnen, die drahtähnlichen Pfade im Inneren des Objekts. Nach Angaben des MIT senden beide Komponenten dadurch ähnliche Signale aus, ähnlich wie wenn man zwei Radiosender gleichzeitig hört. Ein Handschuh, der Anweisungen an eine Roboterhand übermittelt, konnte deshalb das Rauschen nicht herausfiltern und auch den Winkel der Bewegungen des Nutzers nicht verlässlich bestimmen, sodass der Roboter Fehler machte.
Mit X-Hinges passen Nutzerinnen und Nutzer ein Design an, und die Software bettet automatisch zwei verschiedene Materialien ein. Ein Filament ist für die Sensoren gedacht und soll ein möglichst starkes Signal senden. Das andere kommt für die drahtähnlichen Elemente zum Einsatz, damit diese nicht stören. Laut den Forschenden können dadurch Objekte wie kleine Roboter, Wohndekor, Systeme zur Objekterkennung und Spielzeug in Echtzeit reagieren.
Bis zu drei Bewegungsachsen
Nutzer stellen ein Objekt zusammen, indem sie Formen auswählen und verbinden und anschließend festlegen, wie sich die Teile bewegen. X-Hinges bietet vier Formen: eine benutzerdefinierte Option, Zylinder, Rechteck und dünne Kontur. Die Bewegung ist nicht wie bei früheren Ansätzen auf eine Richtung begrenzt. Es lassen sich bis zu drei Achsen wählen: Stauchen, auf und ab oder seitwärts.
Das Werkzeug platziert die Sensoren dann dort, wo sich das Objekt biegt. Bei einer Roboterhand könnten sich die Fingerspitzen vertikal und seitlich bewegen, sodass Sensoren an den Gelenken Bewegungsdaten aus beiden Richtungen erfassen.
„Die meisten Methoden erlauben nur eine Bewegungsachse, häufig wegen Signalstörungen. X-Hinges ermöglicht es Ihrem 3D-gedruckten Objekt, sich aus drei Winkeln zu bewegen“, sagt Erstautor Xiang Chang, Doktorand an der Tianjin University und Gastforscher am CSAIL. Er ergänzt, dass das Gerät die Bewegungsdaten in all diesen Bereichen auch gleichzeitig aufzeichnet.
Demonstrationen: Handschuh, Lampe, Hai-Controller
Chang und Jiaji Li, Postdoc am MIT EECS und Forscher am CSAIL sowie Senior Author der Studie, bauten mit dem Werkzeug mehrere Geräte:
- Einen Handschuh, der einem Roboter das Greifen von Bauklötzen beibringt. Er passt sich der Handgröße des Nutzers an, zeichnet auf, wie sich die Fingergelenke beugen, und überträgt das auf eine humanoide Hand, die die Bewegung nachahmt. Laut MIT könnte das in Fabriken oder Haushalten nützlich sein.
- Eine Lampe im Origami-Stil, die erkennt, wenn man sie zusammendrückt, und ihre Helligkeit anpasst.
- Eine Oberfläche, die daraufgelegte Objekte erkennt. Eine Banane identifizierte sie anhand von Tastdaten nahezu sofort. Das Team sieht darin einen Ansatz, der sich in Erkennungssysteme an Orten wie Flughäfen und Supermärkten integrieren ließe.
- Einen Videospiel-Controller in Form eines Cartoon-Hais mit speziell entworfener Schwanzflosse, die sich wie ein Joystick auf und ab bewegt.
„Es ist ein bisschen so, als würde man Alltagsgegenständen ein bewusstes Element hinzufügen“, sagt Li.
Grenze bei der Kalibrierung und nächste Schritte
X-Hinges steht derzeit vor einem Engpass bei der Kalibrierung. Jeder Druck hat ein leicht unterschiedliches Layout der elektrischen Elemente, sodass zwei äußerlich identische Geräte nicht unbedingt dieselben Sensorwerte liefern. Das ist zum Beispiel bei einem Fitnesshandschuh für zwei verschiedene Nutzer relevant. Chang und Li entwickelten ein Computer-Vision-System, das die Ausgabewerte neu kalibriert und angleicht, wollen aber einen integrierten Mechanismus zur Signalkalibrierung entwickeln.
Li zufolge besteht der nächste Schritt darin, Aktorik und Sensorik in einem einzigen Druck zu kombinieren. Er hatte zuvor gedruckte, sehnengetriebene Mechanismen gebaut, mit denen sich Objekte bewegen können, und X-Hinges ergänzt die Sensorik. Koautoren der Studie sind die MIT-Associate-Professorin Stefanie Mueller und Haiyang Yan, frischgebackener Absolvent der Tianjin University. Die Arbeit wurde unter anderem durch ein Postdoc-Stipendium der Zhejiang University und das MIT-GIST Program gefördert und wird Anfang November auf dem ACM Symposium on User Interface Software and Technology vorgestellt.
Was das bedeutet
Die Forschenden argumentieren, dass Alltagsgegenstände wie eine Wasserflasche oder eine Lampe zu interaktiven Geräten werden könnten. Sie vergleichen das mit einem Chatbot, der digitale Intelligenz nutzt, um auf Eingaben zu antworten, während ein Objekt eine Art physische Intelligenz einsetzt, um eine physische Aufgabe zu erledigen. Vorerst bleibt das Werkzeug ein Forschungsprojekt, bei dem für konsistente Ergebnisse über mehrere Drucke hinweg weiterhin ein Kalibrierungsschritt nötig ist.