CMU und Siemens entwickeln PRISM: Wann Humanoide sicher anhalten können
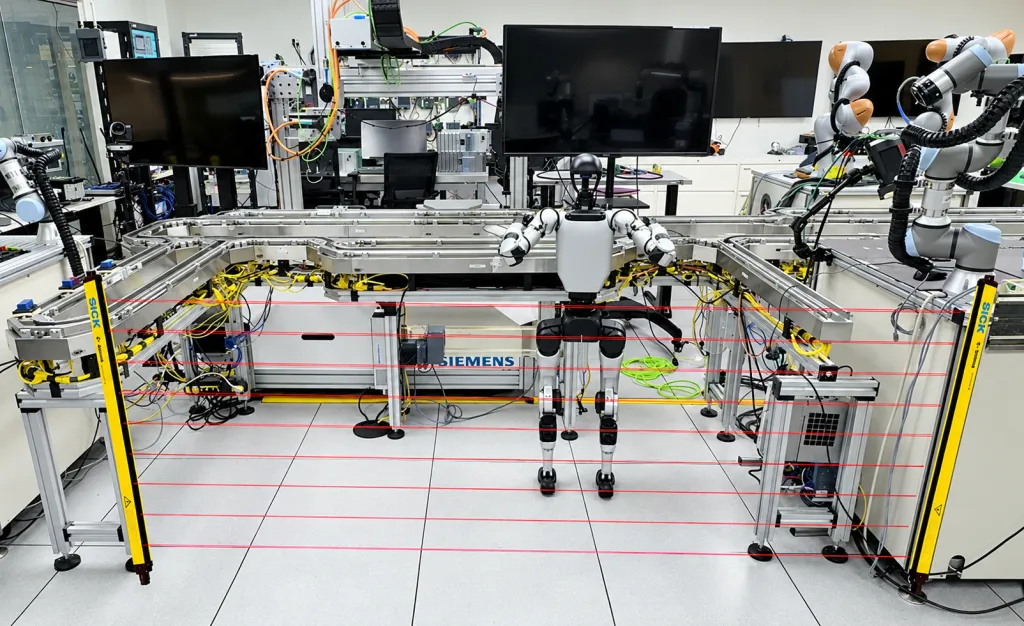
Forscher der Carnegie Mellon University und von Siemens haben PRISM entwickelt, eine Methode, die die „sichere Stoppbarkeit“ humanoider Roboter bewertet und menschliche Bediener warnt, wenn ein Roboter möglicherweise nicht sicher anhalten kann. Die Arbeit wird auf der IROS 2026 in Pittsburgh vorgestellt.
- CMU und Siemens haben mit PRISM eine Methode zur Bewertung der sicheren Stoppbarkeit humanoider Roboter entwickelt.
- Wird einem Humanoiden der Strom gekappt, bricht er zusammen, weshalb der übliche Not-Aus für diese Roboter nicht geeignet ist.
- Die Forscher definierten per Simulation einen Sicherheitsbereich aus Aktionen und Umgebungen, in dem ein sicheres Anhalten möglich ist.
- Siemens demonstrierte PRISM an einem handelsüblichen Roboter, der etwas mehr als vier Fuß groß ist.
- Die Arbeit wird auf der IROS 2026 in Pittsburgh vorgestellt.
Warum der rote Knopf bei Humanoiden nicht funktioniert
Not-Aus-Mechanismen, oft ein großer roter Knopf am Roboter, gelten laut Changliu Liu, Associate Professor am Robotics Institute der CMU, seit Langem als De-facto-Standard für die Sicherheit von Robotern. Bei einem fest montierten Industrieroboter unterbricht ein Druck auf den Not-Aus die Stromzufuhr und stoppt jede Bewegung.
Bei einem Humanoiden ist das anders. Er braucht Strom, um das Gleichgewicht zu halten und seine Gelenke zu steuern. Wird die Energie gekappt, bricht er zusammen und kann sich selbst oder jeden, auf den er fällt, verletzen. Robotiker versuchen deshalb, Humanoide zunächst in eine neutrale Position zu bringen. In der CMU-Studie bedeutete das, dass der Roboter aufrecht steht und die Arme seitlich herabhängen. Von dort aus können weitere Schritte, etwa das Anbringen eines Haltegeschirrs, es den Bedienern ermöglichen, den Roboter sicher abzuschalten.
„Aber es ist nicht immer sicher, diese Rückfalloption in die neutrale Position auszuführen“, sagte Liu. Der Roboter könne von Menschen oder Hindernissen umgeben sein, auf rutschigem oder unebenem Untergrund stehen oder einen Gegenstand halten. In solchen Fällen könne schon die Rückkehr in die neutrale Position riskant sein.
Sicherheitsbereich per Simulation definieren
Liu und ihre Studierenden im Intelligent Control Lab arbeiteten mit Kollegen von Siemens zusammen, um die Einsatzbedingungen zu definieren, unter denen ein Humanoider sicher gestoppt werden kann. Außerhalb dieses Sicherheitsbereichs aus Aktionen und Umgebungen kann der Roboter möglicherweise nicht sicher anhalten.
Das Team nutzte Simulationen, um zu untersuchen, welche Umgebungen und Tätigkeiten ein Anhalten behindern könnten. Laut den Forschern konnten sie so seltene, aber kritische Zustände gefahrlos untersuchen, ohne einen Roboter zu beschädigen. Das Ergebnis ist der Proactive Refinement of Importance-sampled Stoppability Monitor, kurz PRISM.
Yifan Sun, der Robotik-Doktorand, der das Projekt leitete, nannte ein Beispiel: „Wenn sich der Roboter einem Förderband nähert, an dem ein Arbeiter steht, kann sein aktueller Zustand gefährlich werden, und ein Bediener möchte den Roboter vielleicht stoppen oder an einen weniger riskanten Ort bringen.“
Tests mit einem handelsüblichen Roboter
Siemens demonstrierte PRISM mit einem kommerziell erhältlichen Roboter, der etwas mehr als vier Fuß (rund 1,25 Meter) groß ist. In den Tests stellten die Forscher fest, dass PRISM eine vorausschauende Sicherheitsüberwachung ermöglichte und die Zertifizierung von Fail-Safe-Verhalten unterstützen konnte, woran Siemens besonders interessiert ist.
Zum Forschungsteam gehörten außerdem Yiyuan Pan, Masterstudent der Robotik, und Shangtao Li, Masterstudent des Maschinenbaus. Caiwu Ding, Tao Cui und Lingyun Wang aus der Foundational Technologies Division von Siemens waren ebenfalls beteiligt. Siemens und die National Science Foundation unterstützten die Studie.
Was das für die Sicherheit von Humanoiden bedeuten könnte
PRISM ist derzeit als Monitor für einen menschlichen Bediener konzipiert. Sun sagte jedoch, der Roboter selbst könnte es nutzen, um Hochrisikosituationen zu erkennen und die Zeit außerhalb des Sicherheitsbereichs zu vermeiden oder zu minimieren. Laut Sun könnte dieses Bewusstsein helfen, zusätzliche riskante Situationen zu erkennen und zu einem sichereren Betrieb führen.
Die Forscher ordnen die Arbeit in einen größeren Trend ein: Humanoide arbeiten zunehmend in der Nähe von Menschen und anderen Robotern, und bessere Sicherheitsmaßnahmen seien unerlässlich, je häufiger sie an Arbeitsplätzen, im öffentlichen Raum und sogar in Privathaushalten auftauchen. Die Studie wird auf der IROS 2026, der International Conference on Intelligent Robots and Systems, vorgestellt, die vom 27. September bis 1. Oktober in Pittsburgh stattfindet.
CMU School of Computer Science: Knowing Their Limits